Math
Transformaciones lineales
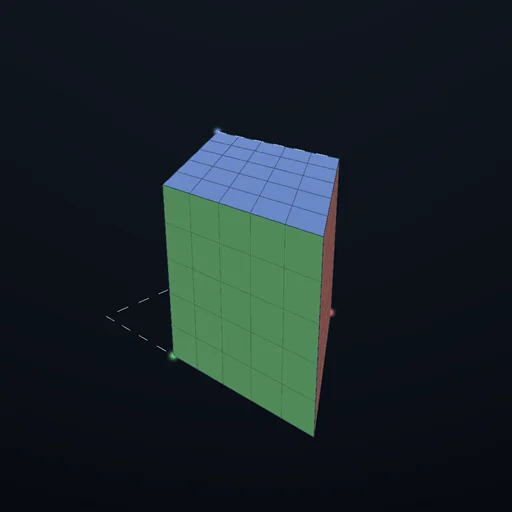
Todo el espacio deformado por una matriz: el cubo unidad lleva el determinante y se vuelve del revés pasando por volumen cero, la bola unidad se convierte en el elipsoide de los valores singulares, y los vectores propios son las varillas que no giran.
Qué ocurre
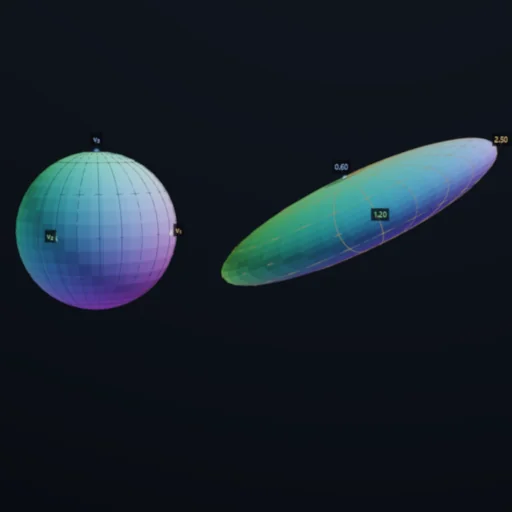
Una red de líneas llena el espacio; el cubo unidad está en el origen con sus tres caras coloreadas según los ejes; dentro, la bola unidad como esfera de alambre; tres flechas brillantes son las imágenes de los ejes - las columnas de la matriz. La transformación g_t = (1 − t)·I + t·A lleva todo eso desde el espacio intacto hasta A y de vuelta. La red se cizalla, el cubo se convierte en el paralelepípedo cuyo volumen con signo ES el determinante, la bola en el elipsoide cuyos semiejes son los valores singulares. Cuando el determinante es negativo el cubo se ha vuelto del revés y sus caras se enfrían - y no puede hacerlo sin pasar por volumen cero por el camino, lo que ocurre en t* = 1/(1 − λ) para cada valor propio negativo λ; la gráfica muestra det g_t a lo largo de la transformación con el cero marcado. Las varillas brillantes por el origen son los vectores propios, las rectas que A lleva sobre sí mismas - cálidas para un valor propio positivo, frías para uno negativo; una rotación conserva solo su eje, porque sus otros dos valores propios son complejos. Cada número del panel se lee de la imagen - el volumen del cubo como producto mixto, el radio más largo y el más corto de la bola por muestreo, el colapso recorriendo la transformación - y se imprime junto a la forma cerrada. Un giro extra alrededor de z tras el preajuste no cambia ni el determinante ni los valores singulares, y el panel lo muestra también.
Ecuaciones del módulo
Ecuaciones
A es 3 × 3;  det A = a₁ · (a₂ × a₃) - el volumen con signo de la imagen del cubo unidad (columnas a₁, a₂, a₃);  det = 0 ↔ se pierde una dimensión;  det < 0 ↔ la orientación se invierte
metamorfosis:  g_t = (1 − t)·I + t·A;   det g_t = t³ · det(A + ((1 − t)/t)·I) - cero exactamente en t* = 1/(1 − λ) para cada valor propio real λ < 0
valores y vectores propios:  A·v = λ·v;   λ³ − (tr A)·λ² + (suma de los menores principales 2 × 2)·λ − det A = 0;   una matriz real 3 × 3 tiene uno o tres valores propios reales;   una rotación solo conserva su eje
valores singulares:  σ² = valores propios de A^T·A;   la esfera unidad → un elipsoide de semiejes σ₁ ≥ σ₂ ≥ σ₃;   max |A·v| = σ₁,  min |A·v| = σ₃ sobre |v| = 1;   σ₁σ₂σ₃ = |det A|
rango = número de σ > 0;   una rotación R deja det y σ sin cambios:  det(R·A) = det A,  σ(R·A) = σ(A)
ajustes predefinidos:  estiramiento diag(2, ½, 1);  rotación R_z(60°);  cizallamiento (x += y);  reflexión diag(1, 1, −1);  proyección diag(1, 1, 0);  rango uno u·v^T;  simétrica [[2,1,0],[1,2,0],[0,0,1]] (λ = 3, 1, 1);  torsión·estiramiento R_z(50°)·diag(1.6, 0.7, 1.2);  estiramiento negativo diag(−2, 1, ½)