Math
Transformations linéaires
Tout l'espace déformé par une matrice : le cube unité porte le déterminant et se retourne en passant par le volume nul, la boule unité devient l'ellipsoïde des valeurs singulières, et les vecteurs propres sont les tiges qui ne tournent pas.
Ce qui se passe
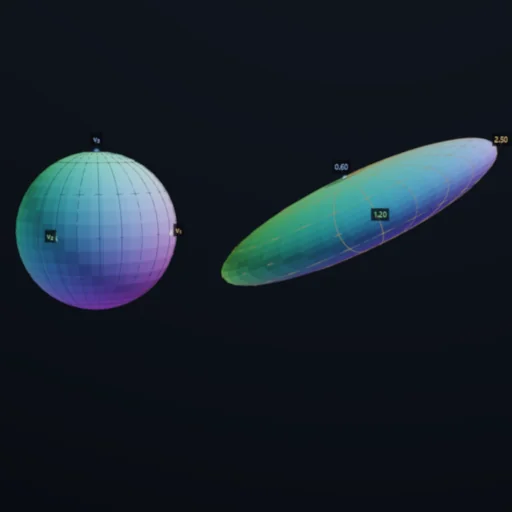
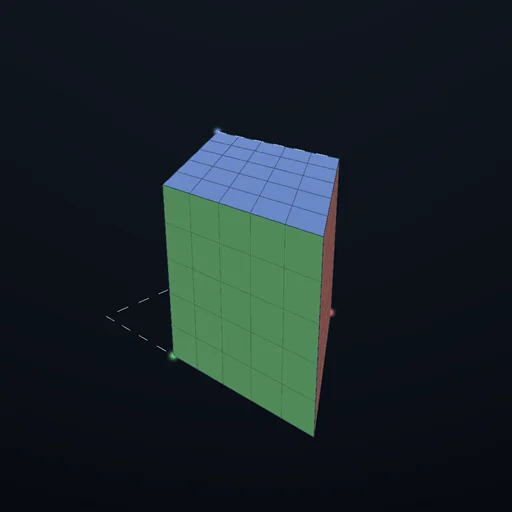
Un réseau de lignes remplit l'espace ; le cube unité se tient à l'origine, ses trois faces colorées d'après les axes ; dedans, la boule unité en sphère de fil ; trois flèches vives sont les images des axes - les colonnes de la matrice. La déformation g_t = (1 − t)·I + t·A porte tout cela de l'espace intact jusqu'à A et retour. Le réseau se cisaille, le cube devient le parallélépipède dont le volume signé EST le déterminant, la boule devient l'ellipsoïde dont les demi-axes sont les valeurs singulières. Quand le déterminant est négatif, le cube s'est retourné et ses faces se refroidissent - et il ne peut le faire sans passer par le volume nul en chemin, ce qui arrive en t* = 1/(1 − λ) pour chaque valeur propre négative λ ; le graphique montre det g_t le long de la déformation, zéro marqué. Les tiges lumineuses par l'origine sont les vecteurs propres, les droites que A envoie sur elles-mêmes - chaudes pour une valeur propre positive, froides pour une négative ; une rotation ne garde que son axe, car ses deux autres valeurs propres sont complexes. Chaque nombre du panneau est lu sur l'image - le volume du cube comme produit mixte, le plus long et le plus court rayon de la boule par échantillonnage, l'effondrement en balayant la déformation - et imprimé à côté de la forme close. Une rotation supplémentaire autour de z après le préréglage ne change ni le déterminant ni les valeurs singulières, et le panneau le montre aussi.
Équations du module
Équations
A est une matrice 3 × 3 ;  det A = a₁ · (a₂ × a₃) - le volume algébrique de l'image du cube unité (colonnes a₁, a₂, a₃) ;  det = 0 ↔ une dimension est perdue ;  det < 0 ↔ orientation inversée
déformation :  g_t = (1 − t)·I + t·A ;   det g_t = t³ · det(A + ((1 − t)/t)·I) - nul exactement en t* = 1/(1 − λ) pour chaque valeur propre réelle λ < 0
valeurs propres :  A·v = λ·v ;   λ³ − (tr A)·λ² + (somme des mineurs principaux 2 × 2)·λ − det A = 0 ;   une matrice réelle 3 × 3 a une ou trois valeurs propres réelles ;   une rotation ne garde que son axe
valeurs singulières :  σ² = valeurs propres de A^T·A ;   la sphère unité → un ellipsoïde de demi-axes σ₁ ≥ σ₂ ≥ σ₃ ;   max |A·v| = σ₁,  min |A·v| = σ₃ sur |v| = 1 ;   σ₁σ₂σ₃ = |det A|
rang = nombre de σ > 0 ;   une rotation R laisse det et σ inchangés :  det(R·A) = det A,  σ(R·A) = σ(A)
préréglages :  étirement diag(2, ½, 1) ;  rotation R_z(60°) ;  cisaillement (x += y) ;  réflexion diag(1, 1, −1) ;  projection diag(1, 1, 0) ;  rang un u·v^T ;  symétrique [[2,1,0],[1,2,0],[0,0,1]] (λ = 3, 1, 1) ;  torsion·étirement R_z(50°)·diag(1.6, 0.7, 1.2) ;  étirement négatif diag(−2, 1, ½)