Math
Lineare Abbildungen
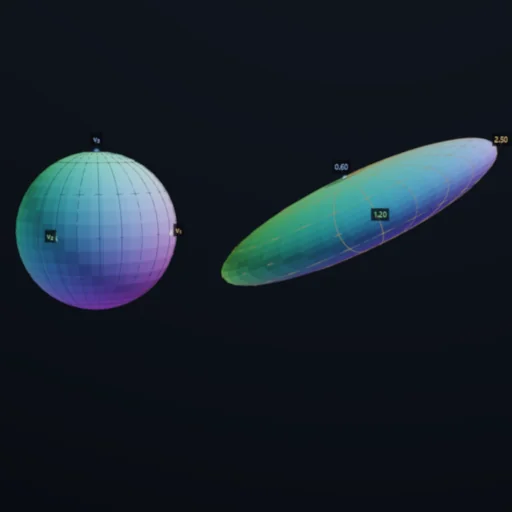
Der ganze Raum, von einer Matrix verformt: der Einheitswürfel trägt die Determinante und stülpt sich durch das Volumen null um, die Einheitskugel wird zum Ellipsoid der Singulärwerte, und die Eigenvektoren sind die Stäbe, die sich nicht drehen.
Was passiert
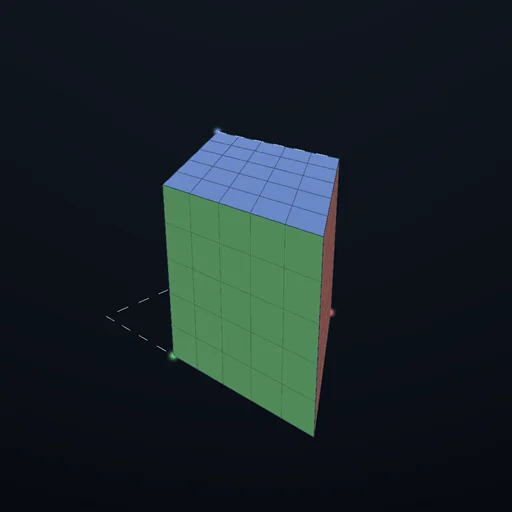
Ein Gitter aus Linien füllt den Raum; der Einheitswürfel steht im Ursprung, seine drei Seiten nach den Achsen gefärbt; in ihm sitzt die Einheitskugel als Drahtkugel; drei helle Pfeile sind die Bilder der Achsen - die Spalten der Matrix. Der Morph g_t = (1 − t)·I + t·A trägt das alles vom unberührten Raum zu A und zurück. Das Gitter schert, der Würfel wird zum Spat, dessen vorzeichenbehaftetes Volumen die Determinante IST, die Kugel zum Ellipsoid, dessen Halbachsen die Singulärwerte sind. Ist die Determinante negativ, hat sich der Würfel umgestülpt und seine Seiten werden kalt - und das geht nicht, ohne unterwegs durch das Volumen null zu gehen, und das geschieht bei t* = 1/(1 − λ) für jeden negativen Eigenwert λ; das Diagramm zeigt det g_t entlang des Morphs mit markierter Null. Leuchtende Stäbe durch den Ursprung sind die Eigenvektoren, die Geraden, die A auf sich selbst abbildet - warm für einen positiven Eigenwert, kalt für einen negativen; eine Drehung behält nur ihre Achse, weil ihre beiden anderen Eigenwerte komplex sind. Jede Zahl auf der Tafel wird am Bild abgelesen - das Würfelvolumen als Spatprodukt, der längste und kürzeste Radius der Kugel durch Abtasten, der Kollaps durch Abfahren des Morphs - und neben die geschlossene Form gedruckt. Eine zusätzliche Drehung um z nach dem Preset ändert weder Determinante noch Singulärwerte, und auch das zeigt die Tafel.
Gleichungen des Moduls
Gleichungen
A ist 3 × 3;  det A = a₁ · (a₂ × a₃) - das vorzeichenbehaftete Volumen des Bildes des Einheitswürfels (Spalten a₁, a₂, a₃);  det = 0 ↔ eine Dimension geht verloren;  det < 0 ↔ Orientierung umgekehrt
Morphing:  g_t = (1 − t)·I + t·A;   det g_t = t³ · det(A + ((1 − t)/t)·I) - genau null bei t* = 1/(1 − λ) für jeden reellen Eigenwert λ < 0
Eigenwerte:  A·v = λ·v;   λ³ − (tr A)·λ² + (Summe der Hauptminoren 2 × 2)·λ − det A = 0;   eine reelle 3 × 3 hat einen oder drei reelle Eigenwerte;   bei einer Drehung bleibt nur die Achse erhalten
Singulärwerte:  σ² = Eigenwerte von A^T·A;   die Einheitskugel → ein Ellipsoid mit den Halbachsen σ₁ ≥ σ₂ ≥ σ₃;   max |A·v| = σ₁,  min |A·v| = σ₃ auf |v| = 1;   σ₁σ₂σ₃ = |det A|
Rang = Anzahl der σ > 0;   eine Drehung R lässt det und σ unverändert:  det(R·A) = det A,  σ(R·A) = σ(A)
Voreinstellungen:  Streckung diag(2, ½, 1);  Drehung R_z(60°);  Scherung (x += y);  Spiegelung diag(1, 1, −1);  Projektion diag(1, 1, 0);  Rang eins u·v^T;  symmetrisch [[2,1,0],[1,2,0],[0,0,1]] (λ = 3, 1, 1);  Drehung·Streckung R_z(50°)·diag(1.6, 0.7, 1.2);  negative Streckung diag(−2, 1, ½)