Math
Przekształcenia liniowe
Cała przestrzeń zdeformowana przez macierz: sześcian jednostkowy niesie wyznacznik i wywraca się na lewą stronę przez zerową objętość, kula jednostkowa staje się elipsoidą wartości osobliwych, a wektory własne to pręty, które się nie obracają.
Co się dzieje
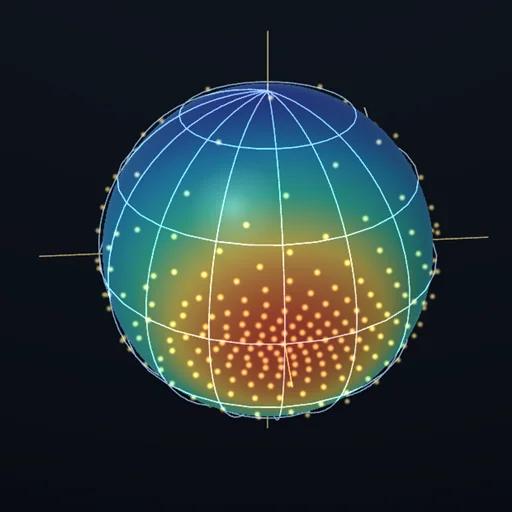
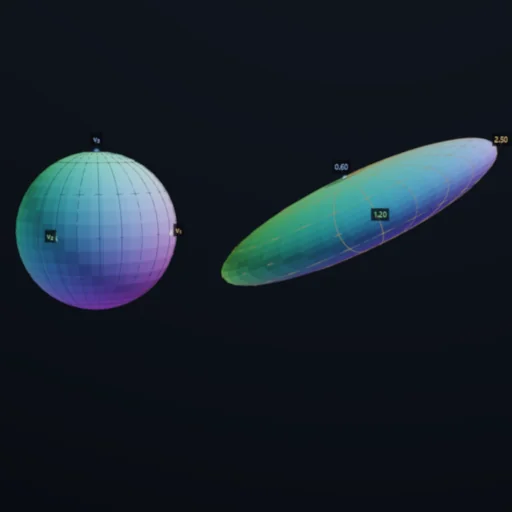
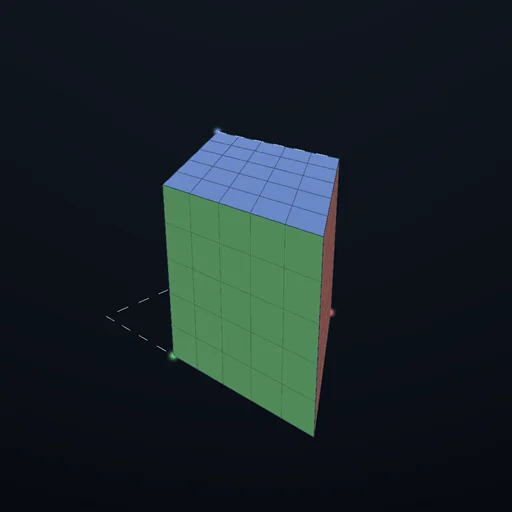
Siatka linii wypełnia przestrzeń; sześcian jednostkowy stoi w początku układu z trzema ścianami pokolorowanymi według osi; w nim kula jednostkowa jako drucianą sferą; trzy jasne strzałki to obrazy osi - kolumny macierzy. Przekształcenie g_t = (1 − t)·I + t·A prowadzi to wszystko od nietkniętej przestrzeni do A i z powrotem. Siatka się ścina, sześcian staje się równoległościanem, którego objętość ze znakiem JEST wyznacznikiem, kula - elipsoidą o półosiach będących wartościami osobliwymi. Gdy wyznacznik jest ujemny, sześcian wywrócił się na lewą stronę i jego ściany stygną - a nie może tego zrobić, nie przechodząc po drodze przez zerową objętość, co dzieje się przy t* = 1/(1 − λ) dla każdej ujemnej wartości własnej λ; wykres pokazuje det g_t wzdłuż przekształcenia z zaznaczonym zerem. Świecące pręty przez początek to wektory własne, proste, które A odwzorowuje na siebie - ciepłe dla dodatniej wartości własnej, zimne dla ujemnej; obrót zachowuje tylko swoją oś, bo jego dwie pozostałe wartości własne są zespolone. Każda liczba na panelu jest odczytana z obrazu - objętość sześcianu jako iloczyn mieszany, najdłuższy i najkrótszy promień kuli przez próbkowanie, zapadnięcie przez skanowanie przekształcenia - i wydrukowana obok postaci zamkniętej. Dodatkowy obrót wokół z po ustawieniu nie zmienia ani wyznacznika, ani wartości osobliwych, i panel to też pokazuje.
Równania modułu
Równania
A jest macierzą 3 × 3;  det A = a₁ · (a₂ × a₃) - objętość ze znakiem obrazu sześcianu jednostkowego (kolumny a₁, a₂, a₃);  det = 0 ↔ traci się jeden wymiar;  det < 0 ↔ orientacja odwrócona
morfowanie:  g_t = (1 − t)·I + t·A;   det g_t = t³ · det(A + ((1 − t)/t)·I) - zero dokładnie przy t* = 1/(1 − λ) dla każdej rzeczywistej wartości własnej λ < 0
wartości własne:  A·v = λ·v;   λ³ − (tr A)·λ² + (suma głównych minorów 2 × 2)·λ − det A = 0;   rzeczywista macierz 3 × 3 ma jedną lub trzy rzeczywiste wartości własne;   obrót zachowuje tylko swoją oś
wartości osobliwe:  σ² = wartości własne macierzy A^T·A;   sfera jednostkowa → elipsoida o półosiach σ₁ ≥ σ₂ ≥ σ₃;   max |A·v| = σ₁,  min |A·v| = σ₃ na |v| = 1;   σ₁σ₂σ₃ = |det A|
rząd = liczba σ > 0;   obrót R nie zmienia det ani σ:  det(R·A) = det A,  σ(R·A) = σ(A)
ustawienia wstępne:  rozciągnięcie diag(2, ½, 1);  obrót R_z(60°);  ścinanie (x += y);  odbicie diag(1, 1, −1);  rzutowanie diag(1, 1, 0);  macierz rzędu jeden u·v^T;  symetryczna [[2,1,0],[1,2,0],[0,0,1]] (λ = 3, 1, 1);  skręt z rozciągnięciem R_z(50°)·diag(1.6, 0.7, 1.2);  ujemne rozciągnięcie diag(−2, 1, ½)