Math
Лінійні перетворення
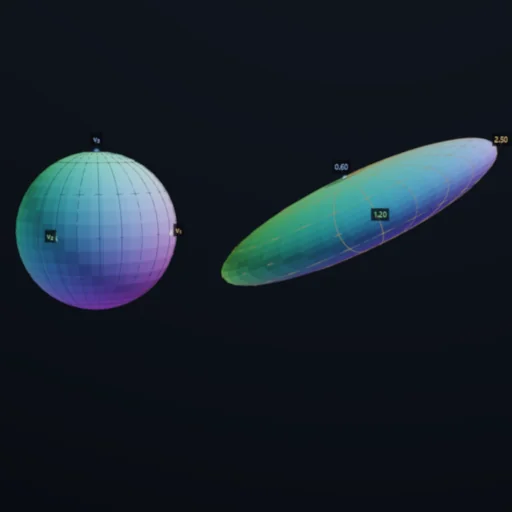
Увесь простір, деформований матрицею: одиничний куб несе визначник і вивертається навиворіт через нульовий об'єм, одинична куля стає еліпсоїдом сингулярних чисел, а власні вектори - стрижні, що не обертаються.
Що відбувається
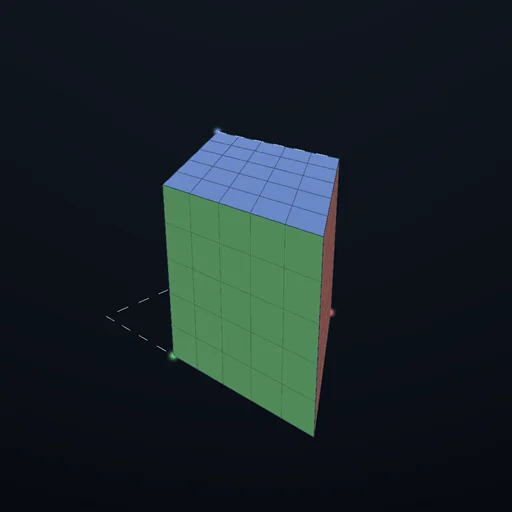
Ґратка ліній заповнює простір; одиничний куб стоїть у початку координат з трьома гранями, пофарбованими за осями; всередині одинична куля дротяною сферою; три яскраві стрілки - образи осей, стовпці матриці. Морф g_t = (1 − t)·I + t·A веде все це від незайманого простору до A і назад. Ґратка перекошується, куб стає паралелепіпедом, знаковий об'єм якого І Є визначник, куля - еліпсоїдом з півосями-сингулярними числами. Коли визначник від'ємний, куб вивернуто навиворіт і його грані холонуть - а вивернутися, не пройшовши дорогою через нульовий об'єм, він не може, і це стається при t* = 1/(1 − λ) для кожного від'ємного власного значення λ; графік показує det g_t уздовж морфу з позначеним нулем. Сяючі стрижні через початок - власні вектори, прямі, які A переводить у себе: теплі при додатному власному значенні, холодні при від'ємному; поворот зберігає лише свою вісь, бо два інші його власні значення комплексні. Кожне число на панелі знято з картинки - об'єм куба як мішаний добуток, найдовший і найкоротший радіус кулі вибіркою, колапс скануванням морфу - і надруковано поруч із замкненою формою. Додатковий поворот навколо z після пресету не міняє ні визначника, ні сингулярних чисел, і панель показує і це.
Рівняння модуля
Рівняння
A має розмір 3 × 3;  det A = a₁ · (a₂ × a₃) - орієнтований об'єм образу одиничного куба (стовпці a₁, a₂, a₃);  det = 0 ↔ втрачається один вимір;  det < 0 ↔ орієнтація змінюється на протилежну
морфінг:  g_t = (1 − t)·I + t·A;   det g_t = t³ · det(A + ((1 − t)/t)·I) - дорівнює нулю точно при t* = 1/(1 − λ) для кожного дійсного власного значення λ < 0
власні вектори й значення:  A·v = λ·v;   λ³ − (tr A)·λ² + (сума головних мінорів 2 × 2)·λ − det A = 0;   дійсна матриця 3 × 3 має одне або три дійсні власні значення;   поворот зберігає тільки свою вісь
сингулярні числа:  σ² = власні значення A^T·A;   одинична сфера → еліпсоїд з півосями σ₁ ≥ σ₂ ≥ σ₃;   max |A·v| = σ₁,  min |A·v| = σ₃ на |v| = 1;   σ₁σ₂σ₃ = |det A|
ранг = кількість σ > 0;   поворот R не змінює det і σ:  det(R·A) = det A,  σ(R·A) = σ(A)
пресети:  розтяг diag(2, ½, 1);  обертання R_z(60°);  зсув (x += y);  відбиття diag(1, 1, −1);  проєкція diag(1, 1, 0);  ранг один u·v^T;  симетрична [[2,1,0],[1,2,0],[0,0,1]] (λ = 3, 1, 1);  скручення·розтяг R_z(50°)·diag(1.6, 0.7, 1.2);  від'ємний розтяг diag(−2, 1, ½)