Astronomy / Engineering
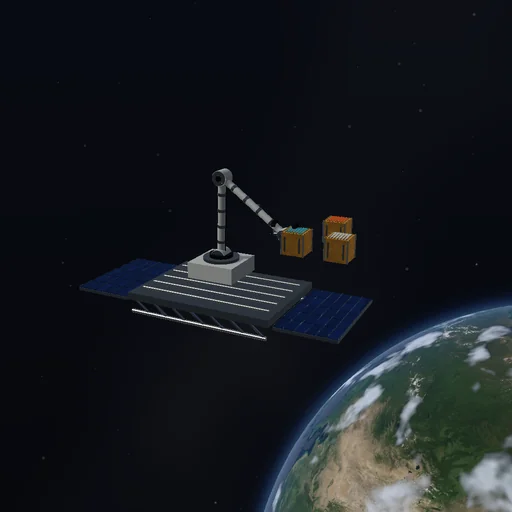
Der Roboterarm der Raumstation
Fange einen schwebenden Behälter und transportiere ihn zu einer Arbeitsposition. Übernimm den Greifer jederzeit selbst.
Das Modell und seine Grenzen
Sandbox-Kontakte und drei Greifbindungen; Basis fest, Armglieder masselos und ohne Eigenkollisionen.
Gleichungen des Moduls
Gleichungen
P = sum(m_i v_i); J_A = -J_B; F_support != 0; |r_tool| <= 2.65 m