Astronomy / Engineering
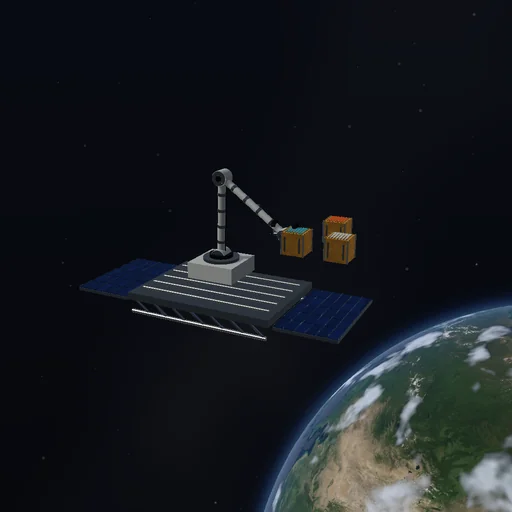
Орбітальна роботизована рука
Захопіть вантаж і перенесіть його до робочої позиції. Захватом можна керувати вручну.
Модель та її обмеження
Контакти Sandbox і три зв'язки захоплення. Основа нерухома; ланки невагомі й без власних зіткнень.
Рівняння модуля
Рівняння
P = sum(m_i v_i); J_A = -J_B; F_support != 0; |r_tool| <= 2.65 m