Astronomy / Engineering
Орбитальная роборука
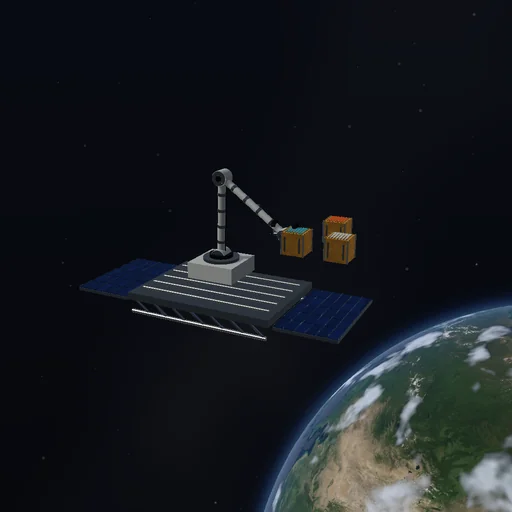
Захватывайте плавающие грузы роборукой станции и переносите их в зону обслуживания. Сравните автоматический перенос с ручным позиционированием захвата.
Модель и её ограничения
Контакты твёрдых тел Sandbox и три связи захвата. Станция удерживается внешними силами; звенья двухзвенного привода невесомы, досягаемость ограничена. Контакты звеньев с грузами не рассчитываются; контакты грузов и основания рассчитываются.
Уравнения модуля
Уравнения
P = sum(m_i v_i); J_A = -J_B; F_support != 0; |r_tool| <= 2.65 m