Astronomy / Engineering
Robotyczne ramię stacji
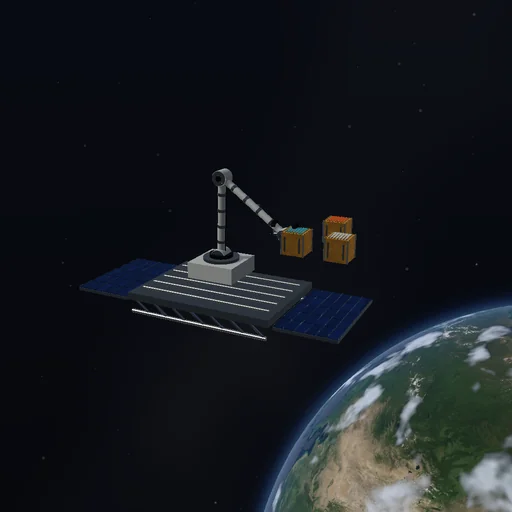
Chwyć pływający ładunek i przenieś go do stanowiska pracy. Możesz samodzielnie sterować chwytakiem.
Model i jego ograniczenia
Kontakty Sandbox i trzy więzy chwytu. Podstawa stała; człony bez masy i własnych kolizji.
Równania modułu
Równania
P = sum(m_i v_i); J_A = -J_B; F_support != 0; |r_tool| <= 2.65 m