Engineering
Feuerwehr-Drehleiter
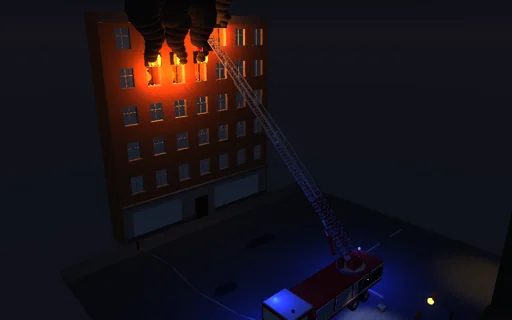
Nachts vor einem brennenden Haus steht ein Feuerwehrfahrzeug auf seinen vier Stützen und richtet seine Drehleiter zu einem Fenster im obersten Stock auf. Die vier Teleskopteile biegen sich als abgestufter Kragträger, dessen geschlossene Durchbiegung mit dem Einheitslastintegral übereinstimmt, und die Leiter wird überhöht damit gebogen gezeichnet. Steigt eine zweite Person in den Korb, sinkt die Spitze um m g cos θ/k und schwingt über, dann pendelt sie mit der ersten Biegefrequenz sqrt(k/m_eff)/2π und klingt mit dem logarithmischen Dekrement 2πζ ab; auch eine Böe bringt sie zum Schwingen. Ziehen Sie die Stützen ein, und die Teller teilen die Last immer ungleicher - bei 1,5 m hebt einer ab, während der Korb schwingt, bei 1,2 m würde das Fahrzeug kippen. Das Lastdiagramm gibt die sichere Last gegen die Ausladung, und die Arbeit der Lasten wird bis in die Schwingung und die Dämpfung verfolgt.
Was passiert
Eine Drehleiter aus vier Teleskopteilen von je 6,8 m Länge auf einem Fahrzeug von 12 t mit einem Drehgestell von 3,2 t. Die Teile fahren gemeinsam aus, jedes ragt 0,6 bis 5,8 m über das darunter hinaus, so dass die Leiter 8,6 bis 24,2 m lang ist; ihre Biegesteifigkeiten sind 1,0·10^8, 5,5·10^7, 3,0·10^7 und 1,5·10^7 N·m² und ihre Massen 1100, 800, 560 und 380 kg. Wo Teile sich überlappen, addieren sich Steifigkeiten und Gewichte: ein abgestufter Kragträger, am Drehgestell eingespannt. Sein Gewicht und der 180-kg-Korb mit seiner Last, quer zur Achse zerlegt (cos θ), biegen ihn; die Durchbiegung wird auf jedem Abschnitt geschlossen integriert (das Moment ist dort quadratisch) und stimmt mit dem Einheitslastintegral von M m/EI auf 10^-12 überein. Die erste Biegeform ist ein Rayleigh-Schwinger der Spitze: k aus der Durchbiegung unter einer Einheitskraft an der Spitze, m_eff = Korb + Gewicht je Meter mal Quadrat dieser Form, Dämpfungsgrad 3 %. Eine Person von 90 kg, die einsteigt, ist eine Stufenlast mit Massensprung (Impuls erhalten); eine Böe von 18 m/s drückt mit einem Widerstand, der über 2 s wie sin² ansteigt. Implizite Mittelpunktschritte von 1 ms halten die Bilanz exakt. Das Fahrzeug ist ein starres Fahrgestell auf vier gleichen Tellerfedern bei 1,6 und −3,9 m längs und ±1,2 bis ±2,4 m quer: ein Teller, der ziehen müsste, hebt ab, und drei tragen die Last; liegt die Resultierende außerhalb der Teller, würde das Fahrzeug kippen. Die Lasten, bei denen ein Teller abhebt, bei denen das Fahrzeug kippt, und die sichere Last (Standmoment das 1,5-Fache des Kippmoments, höchstens 270 kg) folgen geschlossen aus den Momenten um die Tellerkanten.
Zum Ausprobieren
Sehen Sie die Spitze sinken und schwingen, wenn die zweite Person einsteigt, und lesen Sie die Schwingfrequenz gegen die Formel; geben Sie eine Böe dazu; ziehen Sie die Stützen auf 1,5 m ein und sehen Sie einen Teller während der Schwingung abheben, auf 1,2 m, und das Fahrzeug würde kippen; fahren Sie die Leiter ganz aus und senken Sie sie, um die sichere Last mit der Ausladung fallen zu sehen.
Das Modell und seine Grenzen
Ein linearer Balken nur in seiner Ebene, ohne Längsverkürzung, Torsion oder seitliches Schwingen; eine Biegeform; ein starres Fahrgestell auf gleichen Tellerfedern; der Korb an der Spitze, Statik an der unverformten Geometrie. Lasten und Grenzen sind die dieses idealisierten Fahrzeugs, keine Betriebstabelle.
Gleichungen des Moduls
Gleichungen
EI(s)·d²w/ds² = M(s) = F·(L − s) + Σ q_j·∫(t − s) dt,  δ = ∫ M·(L − s)/EI ds
k = 1/w_1(L),  m_eff = m_c + ∫ μ·(w_1/w_1(L))² ds,  f = √(k/m_eff)/2π
m_eff·a + c·v + k·y = k·δ_s(t),  c = 2ζ·√(k·m_eff),  Λ = 2πζ/√(1 − ζ²)
R_i = W/4 + B·(x_i − x_c) + C·z_i,  P_tip = Σ m_j·a_j/(−a_c),  P_safe = (M_s/1.5 − M_o)/(−a_c)