Engineering
Table de précision pour plaquettes
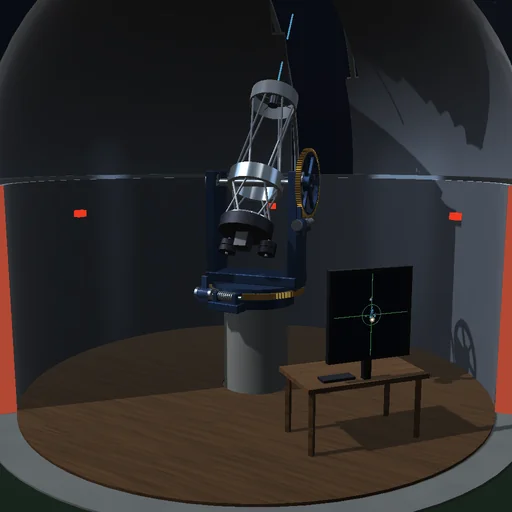
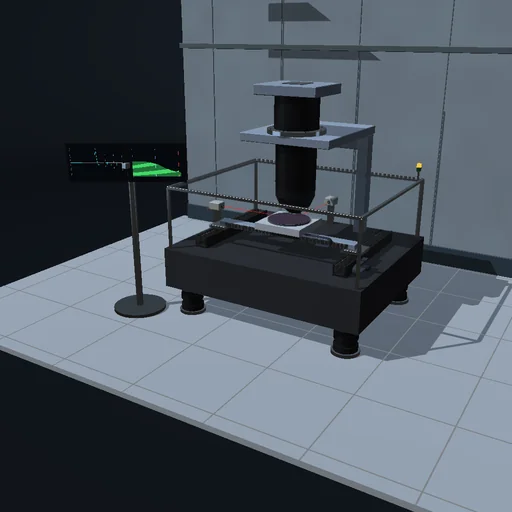
Déplacez pas à pas une plaquette de 300 mm sous l’objectif, champ après champ, et regardez sur la console l’erreur se résorber jusqu’à quelques nanomètres avant chaque exposition. Comparez le trapèze et la courbe en S, coupez l’anticipation, assouplissez la liaison flexible jusqu’à ce que la boucle oscille puis baissez la bande passante, chargez un plateau plus lourd et réglez le correcteur sur lui, et faites vibrer le sol.
Ce qui se passe
La table d’un photorépéteur de lithographie porte une plaquette de 300 mm sous l’objectif de projection et l’expose champ après champ : 83 champs de 26 × 33 mm, parcourus en rangées en serpentin. Chaque axe de l’entraînement en H comprend deux masses : un chariot – 12 kg en X, 40 kg en Y avec la traverse – poussé par un moteur linéaire d’au plus 1000 N (2400 N en Y), et le plateau porte-plaquette de 8 kg, monté sur une liaison flexible qui résonne à 1027 Hz (la liaison souple à 398 Hz). Un interféromètre mesure la position du plateau par incréments de 1 nm. Un correcteur PID numérique à 10 kHz avec filtre passe-bas, dont les gains sont fixés par la bande passante et par la masse pour laquelle il est réglé, ajoute une anticipation égale à la masse multipliée par l’accélération du profil. Les profils atteignent 0,5 m/s et 25 m/s², en trapèze ou en courbe en S dont l’à-coup est limité à 2500 m/s³ ; un champ est exposé pendant 20 ms dès que les erreurs des deux axes sont restées 1 ms dans la fenêtre de ±10 nm.
Le pas en courbe en S dure 82 ms ; son erreur culmine à 112 nm et se stabilise 10,0 ms après la fin du profil : un cycle de 112,9 ms, 31887 champs par heure, la plaquette entière en 9,47 s. Le trapèze fait le déplacement 10 ms plus vite, mais ses échelons de force font osciller la liaison flexible pendant 30 ms. Sans l’anticipation, le plateau accuse un retard de 154 µm et la traîne de l’action intégrale met 94,8 ms à se résorber. Avec la liaison souple, la boucle est instable aux 100 Hz par défaut : le mode propre croît jusqu’à ce que la force atteigne sa limite et, au bout de 200 ms, la table expose quand même un champ étalé sur 38 µm. À 60 Hz, elle se stabilise en 23,3 ms, mais sa traîne lente revient et le champ tombe à 29 nm de sa place ; à 40 Hz, elle se stabilise proprement en 42,5 ms. Un plateau de 16 kg avec un correcteur réglé pour 8 kg accuse un retard de 64 µm et se stabilise en 92,9 ms ; avec un correcteur réglé pour lui, en 10,7 ms. Une vibration du sol de 20 mm/s² écarte le plateau maintenu en position de 171 nm à 20 Hz, de 62 nm à 100 Hz et de 3,9 nm à 400 Hz. La lecture s’écarte de la position vraie de q/√12 en moyenne quadratique : 0,29 nm pour un incrément de 1 nm.
Modèle : chariot et plateau rigides, reliés par une liaison flexible sur chaque axe ; ni lacet, ni basculement, ni couplage des axes ; le ressort d’une nappe de câbles et le frottement visqueux des paliers à air, tous deux compensés par anticipation ; la vibration du sol comme une accélération du bâti selon X. RK4 en sous-pas de 12,5 µs sous le bloqueur d’ordre zéro du correcteur ; le correcteur garde sa propre horloge quelle que soit la fréquence d’images, et la boucle échantillonnée concorde avec sa discrétisation exacte. Le bilan d’énergie se boucle : moteurs et sol = énergie cinétique, liaisons flexibles, nappes de câbles, amortissement des liaisons et frottement des paliers à air. Ni ondulation de force des moteurs, ni dérive thermique, ni échange de plaquette ; un modèle du principe, non la promesse nanométrique d’une machine réelle.
À essayer
Regardez sur la console l’erreur se stabiliser après chaque pas, puis passez au trapèze et voyez le temps que coûtent les oscillations. Coupez l’anticipation, choisissez la liaison souple et baissez la bande passante jusqu’à ce que la boucle redevienne stable, chargez un plateau plus lourd et réglez le correcteur sur lui.
Équations du module
Équations
M₁·x₁″ = F − k·(x₁ − x₂) − c·(x₁′ − x₂′) − k_c·x₁ − b·x₁′ − M₁·a_f
M₂·x₂″ = k·(x₁ − x₂) + c·(x₁′ − x₂′) − M₂·a_f
F = LP²[K_p·e + K_i·Σe·T + K_d·Δe/T] + M_t·a_ref + b·v_ref + k_c·x_ref,  e = r − q·round(x₂/q)
K_p = M_t·ω_c²/3,  K_d = M_t·ω_c,  K_i = M_t·ω_c³/30;  f_r = √(k·(M₁ + M₂)/(M₁·M₂))/2π