Engineering
Precyzyjny stolik do płytek
Przesuwaj krokowo płytkę o średnicy 300 mm pod obiektywem, pole po polu, i obserwuj na pulpicie, jak przed każdym naświetleniem błąd maleje do kilku nanometrów. Porównaj trapez z krzywą S, wyłącz sprzężenie w przód, zmiękczaj przegub podatny, aż pętla regulacji zacznie drgać, i obniż pasmo, załaduj cięższy stolik i dostrój do niego regulator, a na koniec wpraw podłoże w drgania.
Co się dzieje
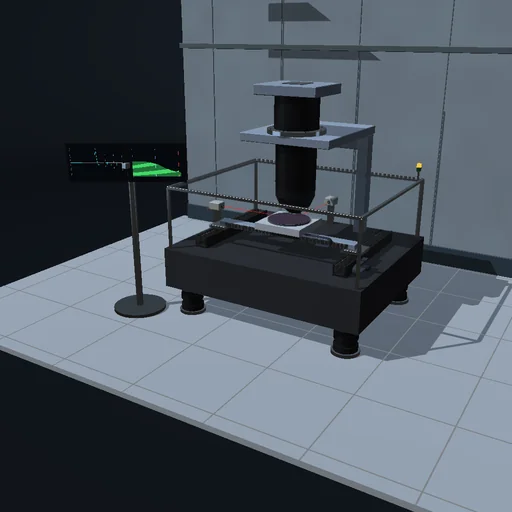
Stolik litograficznej naświetlarki krokowej przesuwa płytkę o średnicy 300 mm pod obiektywem projekcyjnym i naświetla ją pole po polu: 83 pola 26 × 33 mm, przechodzone wężykiem rząd po rzędzie. Każda oś napędu typu H to dwie masy: wózek – 12 kg w osi X, 40 kg w osi Y razem z belką – pchany przez silnik liniowy o sile najwyżej 1000 N (w osi Y 2400 N), oraz niosący płytkę stolik o masie 8 kg na przegubie podatnym o częstotliwości rezonansowej 1027 Hz (miękki przegub: 398 Hz). Interferometr mierzy położenie stolika z krokiem 1 nm. Cyfrowy regulator PID o częstotliwości próbkowania 10 kHz z filtrem dolnoprzepustowym – jego wzmocnienia wynikają z pasma i z masy, do której go dostrojono – dodaje sprzężenie w przód równe iloczynowi masy i przyspieszenia z profilu. Profile osiągają 0,5 m/s i 25 m/s², w postaci trapezu albo krzywej S ze zrywem ograniczonym do 2500 m/s³; pole jest naświetlane przez 20 ms, gdy tylko błędy obu osi przez 1 ms pozostają w granicach ±10 nm.
Krok z krzywą S trwa 82 ms; jego błąd osiąga szczytowo 112 nm i ustala się 10,0 ms po zakończeniu profilu: cykl trwa 112,9 ms, co daje 31887 pól na godzinę i całą płytkę w 9,47 s. Przy trapezie przejazd trwa o 10 ms krócej, ale skoki siły pobudzają przegub podatny do drgań trwających 30 ms. Bez sprzężenia w przód stolik opóźnia się o 154 µm, a powolny ogon wynikający z członu całkującego ustala się dopiero po 94,8 ms. Z miękkim przegubem pętla jest niestabilna przy domyślnych 100 Hz: drgania własne narastają, aż siła dojdzie do ograniczenia, a po 200 ms stolik mimo to naświetla pole rozmazane na 38 µm. Przy 60 Hz błąd ustala się w 23,3 ms, ale powolny ogon powraca i pole zostaje naświetlone 29 nm obok celu; przy 40 Hz ustala się czysto w 42,5 ms. Stolik o masie 16 kg z regulatorem dostrojonym do 8 kg opóźnia się o 64 µm i ustala w 92,9 ms; z regulatorem dostrojonym do niego – w 10,7 ms. Drgania podłoża o amplitudzie przyspieszenia 20 mm/s² wychylają stolik utrzymywany w miejscu o 171 nm przy 20 Hz, o 62 nm przy 100 Hz i o 3,9 nm przy 400 Hz. Odczyt różni się od rzeczywistego położenia o q/√12 w sensie wartości skutecznej: 0,29 nm przy kroku 1 nm.
Model: sztywny wózek i sztywny stolik połączone w każdej osi jednym przegubem podatnym; bez obrotu, przechyłu i sprzężenia osi; sprężystość wiązki przewodów i opór lepki łożysk powietrznych, jedno i drugie kompensowane sprzężeniem w przód; drgania podłoża jako przyspieszenie podstawy wzdłuż osi X. RK4 w podkrokach 12,5 µs przy ekstrapolatorze zerowego rzędu regulatora; regulator ma własny zegar niezależny od liczby klatek na sekundę, a pętla próbkowana zgadza się ze swoją dokładną dyskretyzacją. Bilans energii się zamyka: silniki i podłoże = energia kinetyczna, przeguby podatne, wiązki przewodów, tłumienie w przegubach i opór łożysk powietrznych. Bez tętnienia siły silników, dryfu termicznego i wymiany płytki; to model zasady działania, a nie obietnica nanometrowej dokładności prawdziwej maszyny.
Co wypróbować
Obserwuj na pulpicie, jak błąd ustala się po każdym kroku, potem przełącz na trapez i zobacz, ile czasu kosztują drgania. Wyłącz sprzężenie w przód, wybierz miękki przegub i obniżaj pasmo, aż pętla odzyska stabilność, załaduj cięższy stolik i dostrój do niego regulator.
Równania modułu
Równania
M₁·x₁″ = F − k·(x₁ − x₂) − c·(x₁′ − x₂′) − k_c·x₁ − b·x₁′ − M₁·a_f
M₂·x₂″ = k·(x₁ − x₂) + c·(x₁′ − x₂′) − M₂·a_f
F = LP²[K_p·e + K_i·Σe·T + K_d·Δe/T] + M_t·a_ref + b·v_ref + k_c·x_ref,  e = r − q·round(x₂/q)
K_p = M_t·ω_c²/3,  K_d = M_t·ω_c,  K_i = M_t·ω_c³/30;  f_r = √(k·(M₁ + M₂)/(M₁·M₂))/2π