Engineering
Tavola di precisione per wafer
Fai avanzare a passi un wafer da 300 mm sotto l’obiettivo, un campo dopo l’altro, e osserva sulla console l’errore ridursi a pochi nanometri prima di ogni esposizione. Confronta il trapezio con la curva a S, disattiva la compensazione anticipativa, ammorbidisci il giunto flessibile finché l’anello non oscilla e abbassa la banda passante, carica un piano più pesante e tara il regolatore su di esso, e fai vibrare il pavimento.
Cosa succede
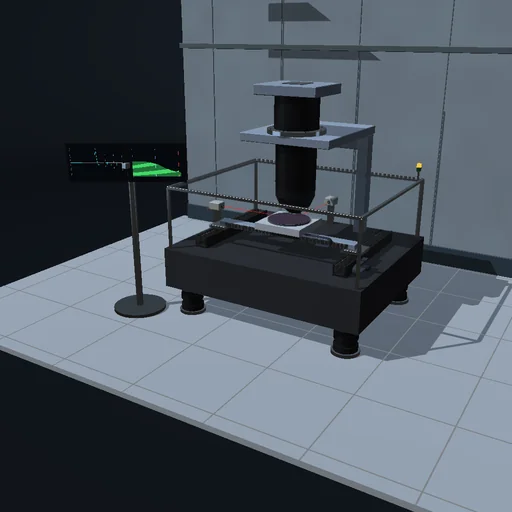
La tavola di un fotoripetitore litografico porta un wafer da 300 mm sotto l’obiettivo di proiezione e lo espone un campo dopo l’altro: 83 campi di 26 × 33 mm, percorsi a serpentina fila per fila. Ogni asse dell’azionamento ad H è formato da due masse: una slitta – 12 kg in X, 40 kg in Y insieme alla traversa – spinta da un motore lineare di al massimo 1000 N (2400 N in Y), e il piano portawafer da 8 kg, montato su un giunto flessibile che risuona a 1027 Hz (il giunto morbido a 398 Hz). Un interferometro legge la posizione del piano a incrementi di 1 nm. Un regolatore PID digitale a 10 kHz con filtro passa-basso, i cui guadagni sono fissati dalla banda passante e dalla massa per cui è tarato, aggiunge una compensazione anticipativa pari alla massa per l’accelerazione del profilo. I profili raggiungono 0,5 m/s e 25 m/s², a trapezio o a curva a S con strappo limitato a 2500 m/s³; un campo viene esposto per 20 ms non appena gli errori di entrambi gli assi sono rimasti entro ±10 nm per 1 ms.
Il passo con curva a S dura 82 ms; il suo errore raggiunge un picco di 112 nm e si assesta 10,0 ms dopo la fine del profilo: un ciclo di 112,9 ms, 31887 campi all’ora, l’intero wafer in 9,47 s. Con il trapezio lo spostamento dura 10 ms in meno, ma i suoi gradini di forza fanno oscillare il giunto flessibile per 30 ms. Senza la compensazione anticipativa il piano resta indietro di 154 µm e la coda dell’azione integrale impiega 94,8 ms ad assestarsi. Con il giunto morbido l’anello è instabile ai 100 Hz predefiniti: il modo proprio cresce finché la forza non arriva al limite e dopo 200 ms la tavola espone comunque un campo sfumato su 38 µm. A 60 Hz si assesta in 23,3 ms, ma la sua coda lenta ritorna e il campo finisce 29 nm fuori posto; a 40 Hz si assesta in modo pulito in 42,5 ms. Un piano da 16 kg con un regolatore tarato per 8 kg resta indietro di 64 µm e si assesta in 92,9 ms; con il regolatore tarato su di esso, in 10,7 ms. Una vibrazione del pavimento di 20 mm/s² sposta il piano tenuto in posizione di 171 nm a 20 Hz, di 62 nm a 100 Hz e di 3,9 nm a 400 Hz. La lettura differisce dalla posizione vera di q/√12 in valore quadratico medio: 0,29 nm per un incremento di 1 nm.
Modello: slitta e piano rigidi, uniti da un giunto flessibile per asse; niente imbardata, inclinazione o accoppiamento degli assi; la molla di un fascio di cavi e l’attrito viscoso dei cuscinetti ad aria, entrambi compensati in modo anticipativo; la vibrazione del pavimento come accelerazione della base lungo X. RK4 a sottopassi di 12,5 µs sotto il mantenitore di ordine zero del regolatore; il regolatore segue un proprio orologio qualunque sia la frequenza dei fotogrammi, e l’anello campionato coincide con la sua discretizzazione esatta. Il bilancio energetico si chiude: motori e pavimento = energia cinetica, giunti flessibili, fasci di cavi, smorzamento dei giunti e attrito dei cuscinetti ad aria. Niente ondulazione della forza dei motori, deriva termica o cambio del wafer; un modello del principio, non la promessa nanometrica di una macchina reale.
Da provare
Osserva sulla console l’errore che si assesta dopo ogni passo, poi passa al trapezio e guarda quanto tempo costano le oscillazioni. Disattiva la compensazione anticipativa, scegli il giunto morbido e abbassa la banda passante finché l’anello non torna stabile, carica un piano più pesante e tara il regolatore su di esso.
Equazioni del modulo
Equazioni
M₁·x₁″ = F − k·(x₁ − x₂) − c·(x₁′ − x₂′) − k_c·x₁ − b·x₁′ − M₁·a_f
M₂·x₂″ = k·(x₁ − x₂) + c·(x₁′ − x₂′) − M₂·a_f
F = LP²[K_p·e + K_i·Σe·T + K_d·Δe/T] + M_t·a_ref + b·v_ref + k_c·x_ref,  e = r − q·round(x₂/q)
K_p = M_t·ω_c²/3,  K_d = M_t·ω_c,  K_i = M_t·ω_c³/30;  f_r = √(k·(M₁ + M₂)/(M₁·M₂))/2π