Engineering
Präzisions-Wafertisch
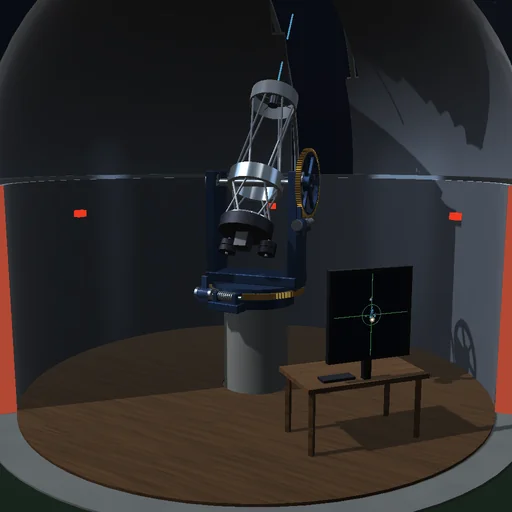
Fahren Sie einen 300-mm-Wafer schrittweise, Feld für Feld, unter das Objektiv und verfolgen Sie an der Konsole, wie der Fehler vor jeder Belichtung auf wenige Nanometer abklingt. Vergleichen Sie das Trapezprofil mit der S-Kurve, schalten Sie die Vorsteuerung ab, machen Sie das Festkörpergelenk weicher, bis der Regelkreis schwingt, und senken Sie die Bandbreite, setzen Sie einen schwereren Tisch ein und stimmen Sie den Regler darauf ab, und lassen Sie den Boden vibrieren.
Was passiert
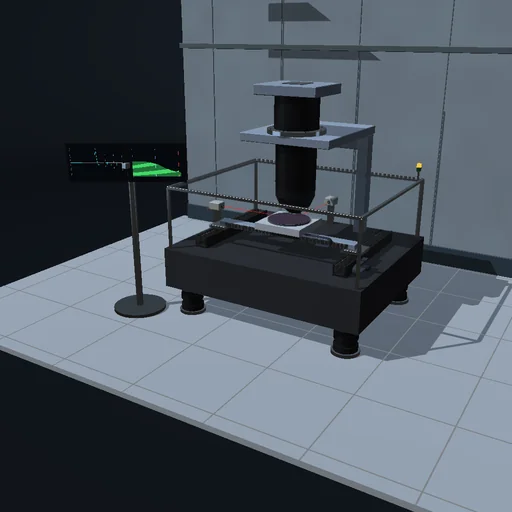
Der Wafertisch eines Lithografie-Steppers bewegt einen 300-mm-Wafer unter dem Projektionsobjektiv und belichtet ihn Feld für Feld: 83 Felder von 26 × 33 mm, in Reihen mäanderförmig abgefahren. Jede Achse des H-Antriebs besteht aus zwei Massen: einem Schlitten – auf der X-Achse 12 kg, auf der Y-Achse samt Traverse 40 kg –, den ein Linearmotor mit höchstens 1000 N (auf der Y-Achse 2400 N) schiebt, und dem 8 kg schweren Tisch, der den Wafer trägt und auf einem Festkörpergelenk mit einer Resonanz bei 1027 Hz sitzt (beim weichen Gelenk 398 Hz). Ein Interferometer misst die Position des Tisches in Inkrementen von 1 nm. Ein digitaler PID-Regler mit 10 kHz Abtastrate und Tiefpass – seine Verstärkungen folgen aus der Bandbreite und aus der Masse, auf die er abgestimmt ist – addiert eine Vorsteuerung: Masse mal Beschleunigung des Profils. Die Bewegungsprofile erreichen 0,5 m/s und 25 m/s², entweder als Trapez oder als S-Kurve mit einem auf 2500 m/s³ begrenzten Ruck; ein Feld wird 20 ms lang belichtet, sobald die Fehler beider Achsen 1 ms lang innerhalb von ±10 nm geblieben sind.
Ein Schritt mit S-Kurve dauert 82 ms; sein Fehler erreicht in der Spitze 112 nm und ist 10,0 ms nach dem Ende des Profils ausgeregelt: ein Zyklus von 112,9 ms, 31887 Felder pro Stunde, der ganze Wafer in 9,47 s. Mit dem Trapez ist die Fahrt 10 ms kürzer, doch seine Kraftsprünge lassen das Festkörpergelenk 30 ms lang nachschwingen. Ohne Vorsteuerung läuft der Tisch 154 µm hinterher, und der langsame Ausläufer des I-Anteils braucht 94,8 ms zum Ausregeln. Mit dem weichen Gelenk ist der Regelkreis bei der voreingestellten Bandbreite von 100 Hz instabil: Die Eigenschwingung des Gelenks wächst an, bis die Motorkraft an ihre Grenze stößt, und nach 200 ms belichtet der Tisch trotzdem ein Feld, das über 38 µm verschmiert ist. Bei 60 Hz ist er nach 23,3 ms ausgeregelt, doch der langsame Ausläufer kehrt zurück, und das Feld landet 29 nm neben der Sollposition; bei 40 Hz ist er nach 42,5 ms sauber ausgeregelt. Ein 16 kg schwerer Tisch an einem Regler, der auf 8 kg abgestimmt ist, läuft 64 µm hinterher und ist nach 92,9 ms ausgeregelt; mit einem auf ihn abgestimmten Regler nach 10,7 ms. Eine Bodenschwingung mit einer Beschleunigungsamplitude von 20 mm/s² lenkt den in Position gehaltenen Tisch bei 20 Hz um 171 nm aus, bei 100 Hz um 62 nm und bei 400 Hz um 3,9 nm. Der Messwert weicht von der wahren Position im quadratischen Mittel um q/√12 ab: 0,29 nm bei einem Inkrement von 1 nm.
Modell: starrer Schlitten und starrer Tisch, je Achse durch ein Festkörpergelenk verbunden; kein Gieren, kein Kippen, keine Kopplung der Achsen; die Federkraft einer Kabelschleife und die viskose Reibung der Luftlager, beide vorgesteuert; die Bodenschwingung als Beschleunigung der Basis in X-Richtung. RK4 in Teilschritten von 12,5 µs hinter dem Halteglied nullter Ordnung des Reglers; der Regler arbeitet unabhängig von der Bildrate in seinem eigenen Takt, und der abgetastete Regelkreis stimmt mit seiner exakten Diskretisierung überein. Die Energiebilanz geht auf: Motoren und Boden = kinetische Energie, Festkörpergelenke, Kabelschleifen, Dämpfung der Gelenke und Reibung der Luftlager. Keine Kraftwelligkeit der Motoren, keine thermische Drift, kein Waferwechsel; ein Modell des Prinzips, kein Anspruch auf die Nanometergenauigkeit einer realen Maschine.
Zum Ausprobieren
Verfolgen Sie an der Konsole, wie der Fehler nach jedem Schritt abklingt; schalten Sie dann auf das Trapez um und sehen Sie, wie viel Zeit das Nachschwingen kostet. Schalten Sie die Vorsteuerung ab, wählen Sie das weiche Gelenk und senken Sie die Bandbreite, bis der Regelkreis wieder stabil ist, setzen Sie einen schwereren Tisch ein und stimmen Sie den Regler darauf ab.
Gleichungen des Moduls
Gleichungen
M₁·x₁″ = F − k·(x₁ − x₂) − c·(x₁′ − x₂′) − k_c·x₁ − b·x₁′ − M₁·a_f
M₂·x₂″ = k·(x₁ − x₂) + c·(x₁′ − x₂′) − M₂·a_f
F = LP²[K_p·e + K_i·Σe·T + K_d·Δe/T] + M_t·a_ref + b·v_ref + k_c·x_ref,  e = r − q·round(x₂/q)
K_p = M_t·ω_c²/3,  K_d = M_t·ω_c,  K_i = M_t·ω_c³/30;  f_r = √(k·(M₁ + M₂)/(M₁·M₂))/2π