Engineering
Mesa de posicionamiento de obleas
Haga avanzar paso a paso una oblea de 300 mm bajo el objetivo, campo por campo, y observe en la consola cómo el error se reduce a unos pocos nanómetros antes de cada exposición. Compare el trapecio con la curva en S, desactive la prealimentación, ablande la articulación flexible hasta que el lazo oscile y reduzca el ancho de banda, cargue una mesa más pesada y sintonice el controlador para ella, y haga vibrar el suelo.
Qué ocurre
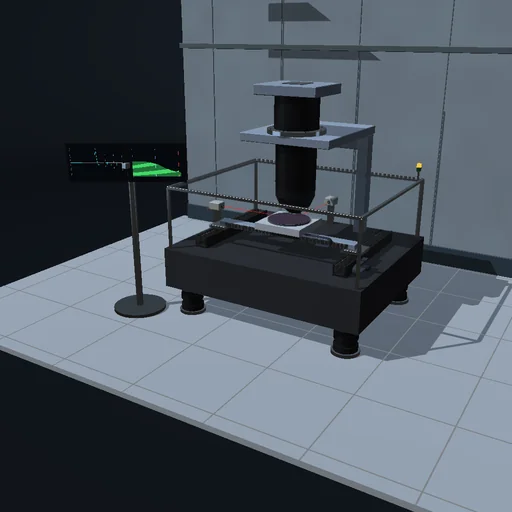
La mesa de posicionamiento de un fotorrepetidor litográfico lleva una oblea de 300 mm bajo el objetivo de proyección y la expone campo por campo: 83 campos de 26 × 33 mm recorridos en filas en serpentina. Cada eje del accionamiento en H consta de dos masas: un carro —12 kg en X y 40 kg en Y junto con el travesaño— empujado por un motor lineal de 1000 N como máximo (2400 N en Y), y la mesa portaobleas de 8 kg sobre una articulación flexible que resuena a 1027 Hz (la articulación blanda, a 398 Hz). Un interferómetro mide la posición de la mesa en incrementos de 1 nm. Un controlador PID digital a 10 kHz con filtro paso bajo, cuyas ganancias quedan fijadas por el ancho de banda y por la masa para la que está sintonizado, añade una prealimentación igual a la masa por la aceleración del perfil. Los perfiles alcanzan 0,5 m/s y 25 m/s², en forma de trapecio o de curva en S con la sobreaceleración limitada a 2500 m/s³; un campo se expone durante 20 ms en cuanto los errores de ambos ejes han permanecido 1 ms dentro de ±10 nm.
El paso con curva en S dura 82 ms; su error alcanza un máximo de 112 nm y se estabiliza 10,0 ms después del final del perfil: un ciclo de 112,9 ms, 31887 campos por hora, la oblea entera en 9,47 s. Con el trapecio, el desplazamiento dura 10 ms menos, pero sus escalones de fuerza hacen oscilar la articulación flexible durante 30 ms. Sin la prealimentación, la mesa se retrasa 154 µm y la cola de la acción integral tarda 94,8 ms en estabilizarse. Con la articulación blanda, el lazo es inestable con los 100 Hz predeterminados: el modo de vibración crece hasta que la fuerza llega a su límite y, a los 200 ms, la mesa expone de todos modos un campo difuminado a lo largo de 38 µm. A 60 Hz se estabiliza en 23,3 ms, pero su cola lenta reaparece y el campo queda desplazado 29 nm; a 40 Hz se estabiliza limpiamente en 42,5 ms. Una mesa de 16 kg con un controlador sintonizado para 8 kg se retrasa 64 µm y se estabiliza en 92,9 ms; con el controlador sintonizado para ella, en 10,7 ms. Una vibración del suelo de 20 mm/s² desplaza la mesa mantenida en posición 171 nm a 20 Hz, 62 nm a 100 Hz y 3,9 nm a 400 Hz. La lectura difiere de la posición real en q/√12 en valor cuadrático medio: 0,29 nm para un incremento de 1 nm.
Modelo: carro y mesa rígidos, unidos por una articulación flexible en cada eje; sin guiñada, inclinación ni acoplamiento entre ejes; el efecto de resorte de un bucle de cables y el arrastre viscoso de los cojinetes de aire, ambos compensados por prealimentación; la vibración del suelo como una aceleración de la base a lo largo de X. RK4 en subpasos de 12,5 µs bajo el retenedor de orden cero del controlador; el controlador mantiene su propio reloj sea cual sea la frecuencia de fotogramas, y el lazo muestreado coincide con su discretización exacta. El balance de energía se cierra: motores y suelo = energía cinética, articulaciones flexibles, bucles de cables, amortiguamiento de las articulaciones y arrastre de los cojinetes de aire. Sin rizado de fuerza de los motores, deriva térmica ni cambio de oblea; un modelo del principio, sin pretender la precisión nanométrica de una máquina real.
Qué probar
Observe en la consola cómo se estabiliza el error tras cada paso; después cambie al trapecio y vea cuánto tiempo cuestan las oscilaciones. Desactive la prealimentación, elija la articulación blanda y reduzca el ancho de banda hasta que el lazo vuelva a ser estable, cargue una mesa más pesada y sintonice el controlador para ella.
Ecuaciones del módulo
Ecuaciones
M₁·x₁″ = F − k·(x₁ − x₂) − c·(x₁′ − x₂′) − k_c·x₁ − b·x₁′ − M₁·a_f
M₂·x₂″ = k·(x₁ − x₂) + c·(x₁′ − x₂′) − M₂·a_f
F = LP²[K_p·e + K_i·Σe·T + K_d·Δe/T] + M_t·a_ref + b·v_ref + k_c·x_ref,  e = r − q·round(x₂/q)
K_p = M_t·ω_c²/3,  K_d = M_t·ω_c,  K_i = M_t·ω_c³/30;  f_r = √(k·(M₁ + M₂)/(M₁·M₂))/2π