Engineering
Máquina de pulido de lentes
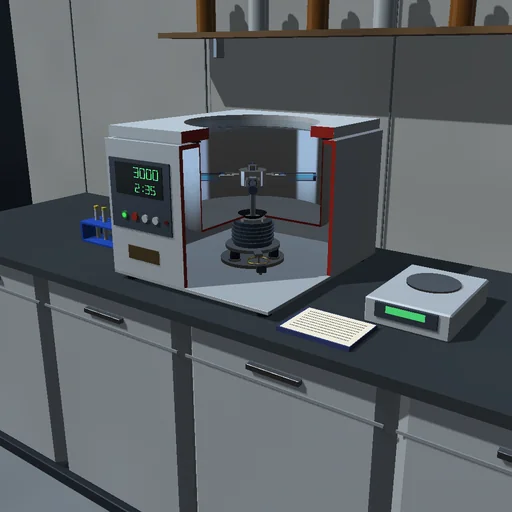
Esmerile la cara cóncava de una pieza en bruto de lente de 100 mm en una máquina de brazo superior: la herramienta descansa sobre la pieza que gira, el brazo la lleva de un lado a otro y el vidrio se elimina donde la presión y el deslizamiento son mayores, hasta que la máquina se detiene en la sagita especificada. Cambie la carrera, su desplazamiento, la herramienta y la carga para aumentar o reducir la curvatura; después pase al esmerilado fino y al pulido y observe el error de forma y las franjas de interferencia en el banco de control.

Qué ocurre
Una máquina de brazo superior esmerila la cara cóncava de una pieza en bruto de lente de vidrio de 100 mm. La pieza gira en el husillo; la herramienta descansa sobre ella, presionada mediante un pivote del brazo, que, engranado con el husillo a razón de 0,37 vueltas de manivela por vuelta del husillo, la lleva de un lado a otro. El vidrio se elimina según la ley de Preston, dz/dt = −k_P·p·|v|, con k_P = 3·10⁻¹⁰ m²/N para el carburo de silicio #220, 5·10⁻¹¹ para la alúmina de 12 µm y 4·10⁻¹³ para el óxido de cerio sobre pez. Una herramienta libre gira con la pieza y se desliza sobre ella a la misma velocidad en todos los puntos; bajo una herramienta sujeta, el vidrio se desliza porque la pieza gira. La presión de la herramienta rígida es lineal y está equilibrada respecto al pivote: cuando sobresale del borde, la herramienta presiona con más fuerza el borde de la pieza y se despega por su parte interior. El giro promedia la remoción sobre cada circunferencia: la cara se representa con un perfil de 101 puntos, cuya esfera de mejor ajuste da el radio de curvatura, la sagita y el error de forma.
La pieza llega de la generadora de curvas con un radio de 510 mm, es decir, con una sagita de 2,4569 mm; el encargo pide 500 mm, es decir, 2,5063 mm. Una herramienta libre de 80 mm con una carrera de 50 mm centrada, a 60 N y 120 rpm, quita 936,8 nm por vuelta de manivela en toda la zona hasta 15 mm de radio, pero solo 418,7 nm en el borde, del que a ratos se aparta: la curva se ahonda y, a los 115,6 s, la máquina se detiene en la sagita especificada, con 5,90 µm de error de forma de pico a valle, 471,7 mm³ de vidrio eliminado y 550 J de calor de rozamiento. El esmerilado fino elimina las picaduras del grueso en 121,9 s, y el pulido las del fino en 48 min; los tres abrasivos quitan 31,2; 5,20 y 0,042 µm por minuto. Una herramienta del tamaño de la pieza con una carrera de 20 mm esmerila el borde al 59 % de la tasa del centro; con una carrera de 60 mm presiona el borde 1,75 veces más que el centro, aplana la curva hasta 513,5 mm en un minuto y agota el sobreespesor de 0,5 mm en 21,2 min. Sujeta, la herramienta quita 1081 nm por vuelta a 20 mm del centro, pero solo 339 nm en el centro; el brazo la retiene frente a un par de rozamiento de 0,334 N·m.
Modelo: la herramienta es rígida, sigue la esfera media de la pieza, no se desgasta y no nota las zonas que ella misma crea, así que nada las suaviza; la cinemática ignora la curvatura y se supone que el giro promedia por completo cada circunferencia. Los coeficientes de Preston y la ley de la rugosidad —un grano más fino reduce la rugosidad en un tercio de la profundidad que elimina— son calibraciones, no química. La remoción por ángulo de manivela está tabulada para una vuelta en 256 celdas, de modo que un paso de cualquier duración elimina exactamente lo que corresponde; las paradas en la sagita y al agotarse el sobreespesor se localizan dentro del paso. El balance de energía cierra: el trabajo del husillo y del accionamiento de la carrera es el calor de rozamiento, y el volumen de vidrio eliminado es k_P/μ veces ese calor.
Qué probar
Observe cómo el radio baja hasta el especificado y la máquina se detiene en la sagita correspondiente, y lea el error de forma en el monitor. Después pase al esmerilado fino y al pulido, y pruebe una carrera larga, una herramienta del tamaño de la pieza o una herramienta sujeta.
Ecuaciones del módulo
Ecuaciones
dz/dt = −k_P·p·|v|,  v = (V − Δω·y, Δω·x − ω_t·x_C),  Δω = ω_t − ω_w
∫p dA = F,  ∫p·(x − x_C) dA = 0,  p = α + β·(x − x_C) ≥ 0
x_C = d + (L/2)·sin θ,  dθ/dt = 0.37·ω_w
s = R − √(R² − a²),  min Σ w·(z − z₀ − s(r))²
W_friction = μ·∫∫p·|v| dA dt,  V_removed = (k_P/μ)·W_friction