Engineering
Szlifierka do soczewek
Szlifuj wklęsłą powierzchnię półfabrykatu soczewki o średnicy 100 mm na szlifierce z górnym ramieniem: narzędzie leży na obracającym się półfabrykacie, ramię przesuwa je tam i z powrotem, a szkło jest usuwane tam, gdzie nacisk i poślizg są największe, aż maszyna zatrzyma się przy zadanej strzałce. Zmieniaj skok, jego przesunięcie, narzędzie i obciążenie, aby zwiększyć lub zmniejszyć krzywiznę, a potem przejdź do szlifowania dokładnego i polerowania i obserwuj błąd kształtu oraz prążki interferencyjne na stanowisku kontrolnym.

Co się dzieje
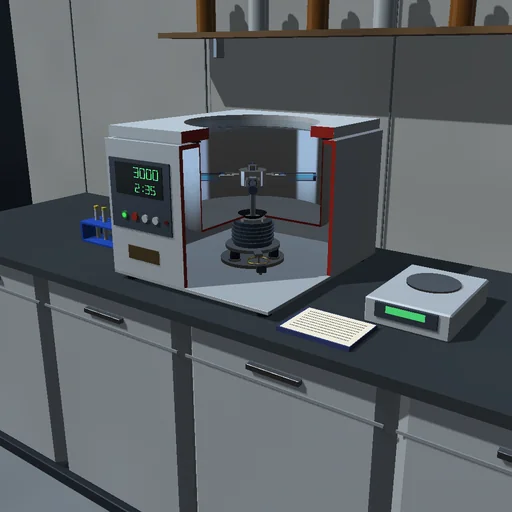
Szlifierka z górnym ramieniem szlifuje wklęsłą powierzchnię szklanego półfabrykatu soczewki o średnicy 100 mm. Półfabrykat obraca się na wrzecionie; narzędzie leży na nim, dociskane przez trzpień w ramieniu, które – połączone z wrzecionem przekładnią zębatą w stosunku 0,37 obrotu korby na obrót wrzeciona – przesuwa je tam i z powrotem. Szkło jest usuwane zgodnie z prawem Prestona, dz/dt = −k_P·p·|v|, przy czym k_P wynosi 3·10⁻¹⁰ m²/N dla węglika krzemu #220, 5·10⁻¹¹ dla tlenku glinu 12 µm i 4·10⁻¹³ dla tlenku ceru na smole. Swobodne narzędzie obraca się razem z półfabrykatem i ślizga się po nim wszędzie z tą samą prędkością; pod przytrzymywanym narzędziem szkło ślizga się dzięki obrotowi półfabrykatu. Nacisk sztywnego narzędzia rozkłada się liniowo i jest zrównoważony względem trzpienia: wysunięte poza krawędź narzędzie mocniej dociska brzeg półfabrykatu, a od strony wewnętrznej odrywa się od szkła. Obrót uśrednia ubytek na każdym okręgu: powierzchnię opisuje profil ze 101 punktów, którego sfera najlepszego dopasowania daje promień krzywizny, strzałkę i błąd kształtu.
Półfabrykat przychodzi z frezarki z promieniem 510 mm, czyli ze strzałką 2,4569 mm; zadanie wymaga 500 mm, czyli 2,5063 mm. Swobodne narzędzie o średnicy 80 mm, przy skoku 50 mm symetrycznym względem środka, obciążeniu 60 N i 120 obr/min, zbiera na jeden obrót korby 936,8 nm wszędzie do promienia 15 mm, ale tylko 418,7 nm z brzegu, z którego chwilami schodzi: krzywizna rośnie, a po 115,6 s maszyna zatrzymuje się przy zadanej strzałce, z błędem kształtu 5,90 µm od szczytu do doliny, 471,7 mm³ usuniętego szkła i 550 J ciepła tarcia. Szlifowanie dokładne usuwa jamki po szlifowaniu zgrubnym w 121,9 s, a polerowanie jamki po szlifowaniu dokładnym w 48 min; trzy ścierniwa zbierają 31,2; 5,20 i 0,042 µm na minutę. Narzędzie wielkości półfabrykatu przy skoku 20 mm szlifuje brzeg z szybkością równą 59 % szybkości w środku; przy skoku 60 mm dociska brzeg 1,75 razy mocniej niż środek, w minutę spłaszcza krzywiznę do promienia 513,5 mm i w 21,2 min wyczerpuje naddatek 0,5 mm. Przytrzymywane narzędzie zbiera na obrót 1081 nm w odległości 20 mm od osi, ale tylko 339 nm w środku; ramię trzyma je, równoważąc moment tarcia 0,334 N·m.
Model: narzędzie jest sztywne, przylega do średniej sfery półfabrykatu, nie zużywa się i nie wyczuwa stref, które samo tworzy, więc nic ich nie wygładza; kinematyka pomija krzywiznę, a obrót traktuje się jako w pełni uśredniający każdy okrąg. Współczynniki Prestona i prawo chropowatości – drobniejsze ziarno obniża chropowatość o jedną trzecią zebranej przez siebie głębokości – są kalibracją, a nie chemią. Ubytek na jednostkę kąta obrotu korby jest stablicowany dla jednego obrotu w 256 komórkach, więc krok dowolnej długości zbiera dokładnie tyle, ile trzeba; zatrzymania przy strzałce i po wyczerpaniu naddatku są wyznaczane wewnątrz kroku. Bilans energii się zamyka: praca wrzeciona i napędu skoku jest równa ciepłu tarcia, a objętość usuniętego szkła wynosi k_P/μ razy to ciepło.
Co wypróbować
Obserwuj, jak promień maleje do zadanego, a maszyna zatrzymuje się przy odpowiadającej mu strzałce, i odczytaj błąd kształtu na monitorze. Potem przejdź do szlifowania dokładnego i polerowania i wypróbuj długi skok, narzędzie wielkości półfabrykatu albo narzędzie przytrzymywane.
Równania modułu
Równania
dz/dt = −k_P·p·|v|,  v = (V − Δω·y, Δω·x − ω_t·x_C),  Δω = ω_t − ω_w
∫p dA = F,  ∫p·(x − x_C) dA = 0,  p = α + β·(x − x_C) ≥ 0
x_C = d + (L/2)·sin θ,  dθ/dt = 0.37·ω_w
s = R − √(R² − a²),  min Σ w·(z − z₀ − s(r))²
W_friction = μ·∫∫p·|v| dA dt,  V_removed = (k_P/μ)·W_friction