Engineering
Montura de seguimiento de telescopio
Apunte el telescopio altacimutal a una estrella y mantenga su imagen en la retícula de la cámara mientras el cielo gira y la holgura de los tornillos sin fin, su error periódico y el viento la desplazan. Deje que una estrella pase cerca del cenit para ver cómo el accionamiento de acimut se queda sin velocidad, siga una estrella a través del meridiano con el codificador en el motor y aumente el ancho de banda del lazo de control frente a las ráfagas.
Qué ocurre
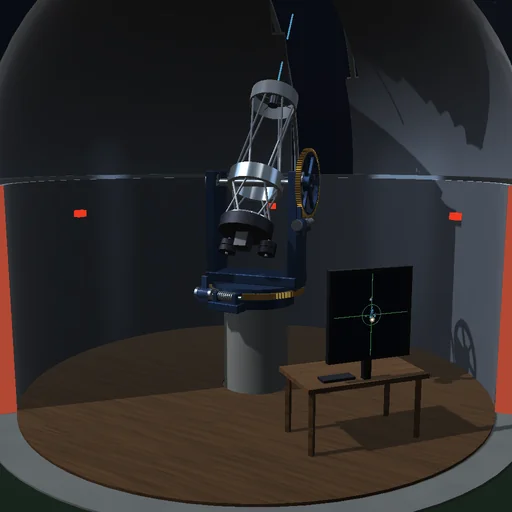
Un telescopio altacimutal se alza sobre su pilar en una cúpula giratoria. El cielo da una vuelta cada 86164 s; la altura y el acimut de la estrella y las velocidades que deben mantener los ejes se deducen de la latitud y de la declinación y el ángulo horario de la estrella. Cada eje está unido a la inercia de su accionamiento a través de un engrane de tornillo sin fin, un resorte rígido que solo actúa más allá de la holgura y que lleva consigo el error periódico del sinfín, de ±5″, que se repite una vez por cada diente de una rueda de 360 dientes. Unos motores de corriente continua, con el par limitado a 8 N·m y la velocidad limitada por su tensión, giran los ejes a no más de 1,1°/s aproximadamente. El controlador coloca tres polos en el ancho de banda, añade prealimentación de velocidad y de aceleración a partir de las efemérides y lee un codificador situado en el eje o en el motor; en un apuntado, el frenado sigue una curva de raíz cuadrada. El monitor muestra ampliada la imagen de la cámara, con una estrella vecina a 20″ que gira alrededor de la estrella objetivo a medida que rota el campo.
La estrella del meridiano, a 60° de altura en su culminación, necesita 0,0078°/s en acimut, y su campo gira a 0,33°/min. La estrella cenital pasa a 0,1° del cenit: su acimut tiene que girar a 1,6°/s, el accionamiento se queda atrás y, medio minuto después del paso, la imagen está a 121″, como predice un sistema de seguimiento con velocidad limitada; a una latitud de 30° el error llega a 288″, y a 65° el accionamiento logra seguirla. Partiendo del reposo, el lazo se retrasa 6,3″ sin prealimentación y 0,84″ con ella. Con el codificador en el eje, el error periódico no deja ninguna huella en la imagen; en el motor pasa íntegro a ella, y una holgura de 30″ lleva el tubo de 10,4″ por debajo de la estrella a 19,9″ por encima cuando, tras el meridiano, el movimiento en altura se invierte. Sin holgura, unas ráfagas reproducibles de 1 N·m en cada eje sacuden el tubo en altura con un valor cuadrático medio de 16,6″ con 0,5 Hz de ancho de banda, y de 0,63″ con 2 Hz. Un apuntado de 30° dura 28,4 s, frente a un mínimo teórico de 27,97 s con un control de tiempo mínimo; con los accionamientos apagados, la estrella se desplaza 858″ en un minuto.
Modelo: posición y velocidades de la estrella según la astronomía esférica, sin refracción ni turbulencia atmosférica; dos ejes acoplados por la inercia del tubo respecto a la vertical, cada uno accionado a través de un engrane de tornillo sin fin de 1e6 N·m/rad; rozamiento de Coulomb suavizado por debajo de 10″/s; codificadores exactos; la cúpula sigue al tubo; el tornillo sin fin no es autoblocante, así que es el motor el que resiste el viento. El cenit es la singularidad de la montura: allí la velocidad en acimut crece como ω·cos δ/sin z. RK4 con pasos de 1/240 s, subdivididos donde un sinfín, tras recorrer la holgura, entra en contacto con un flanco; el balance de energía se cierra con el trabajo de los motores y del viento, la energía cinética de los ejes y de los accionamientos, la de los resortes de los engranes y las pérdidas en los cojinetes, los accionamientos y los engranes.
Qué probar
Observe cómo el telescopio se desplaza desde la posición de aparcamiento hasta la estrella y siga después la imagen en el monitor. Elija la estrella que pasa junto al cenit para ver cómo se queda atrás el accionamiento de acimut, o ponga el codificador en el motor y siga la estrella más allá del meridiano.
Ecuaciones del módulo
Ecuaciones
sin h = sin φ·sin δ + cos φ·cos δ·cos H,  H = H₀ + ω·t
dA/dt = ω·(sin φ − cos φ·tan h·cos A),  dh/dt = ω·cos φ·sin A,  dq/dt = −ω·cos φ·cos A/cos h
J·dω/dt = τ_mesh − T_c·tanh(ω/v_s) − b·ω + τ_wind,  τ_mesh = k·sign(δ)·(|δ| − β/2),  |δ| > β/2
u = 3J·a²·e + J·a³·∫e dt − (3J·a − b)·ω_d + u_ff,  −T_s·(1 + ω_d/Ω₀) ≤ u ≤ T_s·(1 − ω_d/Ω₀),  |u| ≤ T_max