Engineering
Монтировка телескопа
Наведите альт-азимутальный телескоп на звезду и удерживайте её изображение на перекрестии камеры, пока небо вращается, а люфт червяков, их периодическая ошибка и ветер сбивают его. Пусть звезда пройдёт вблизи зенита — и вы увидите, как азимутальному приводу не хватает скорости; проведите звезду через меридиан с датчиком угла на двигателе и поднимите полосу пропускания контура против порывов ветра.
Что происходит
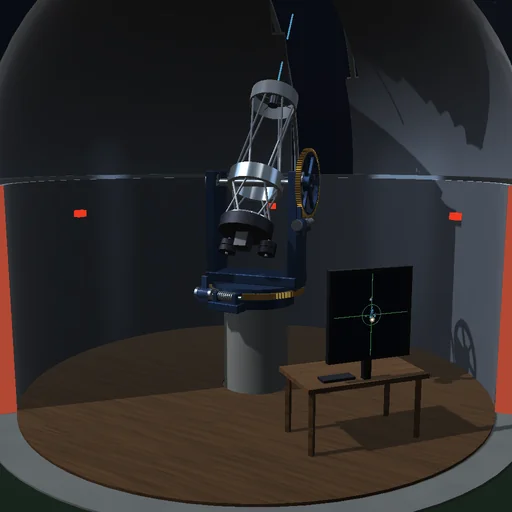
Телескоп на альт-азимутальной монтировке стоит на колонне во вращающемся куполе. Небо делает один оборот за 86164 с; высота и азимут звезды, а также скорости, которые должны выдерживать оси, определяются широтой места, склонением звезды и её часовым углом. Каждая ось связана с инерцией своего привода через червячное зацепление — жёсткую пружину, которая действует лишь за пределами люфта и вносит периодическую ошибку червяка ±5″ с периодом в один зуб колеса, имеющего 360 зубьев. Двигатели постоянного тока, у которых момент ограничен величиной 8 Н·м, а скорость — напряжением питания, вращают оси не быстрее примерно 1,1°/с. Регулятор ставит три полюса на частоту, заданную полосой пропускания, добавляет упреждение по скорости и ускорению, рассчитанным по эфемериде, и берёт отсчёт с датчика угла на оси или на двигателе; при наведении торможение идёт по закону квадратного корня. Монитор показывает кадр камеры в увеличении; соседняя звезда в 20″ от цели обходит её по кругу по мере вращения поля.
Звезде у меридиана, кульминирующей на высоте 60°, нужна скорость по азимуту 0,0078°/с, а её поле поворачивается на 0,33°/мин. Звезда у зенита проходит в 0,1° от него: её азимут должен меняться со скоростью 1,6°/с, привод отстаёт, и через полминуты после прохождения изображение уходит на 121″, как и предсказывает модель следящей системы с ограниченной скоростью; на широте 30° ошибка достигает 288″, а на широте 65° привод успевает. При старте из состояния покоя контур отстаёт на 6,3″ без упреждения и на 0,84″ с ним. С датчиком угла на оси периодическая ошибка не оставляет на изображении никакого следа; с датчиком на двигателе она переходит на изображение целиком, а люфт 30″ перебрасывает трубу с 10,4″ ниже звезды на 19,9″ выше неё, когда после меридиана движение по высоте меняет направление. Без люфта воспроизводимые порывы ветра с моментом 1 Н·м на каждой оси раскачивают трубу по высоте со среднеквадратичным отклонением 16,6″ при полосе пропускания 0,5 Гц и 0,63″ при 2 Гц. Наведение на 30° занимает 28,4 с при нижней границе 27,97 с для оптимального по быстродействию релейного управления; с выключенными приводами звезда за минуту уходит на 858″.
Модель: положение звезды и скорости его изменения — по формулам сферической астрономии, без рефракции и атмосферного дрожания изображения; две оси связаны между собой моментом инерции трубы относительно вертикали, каждая приводится в движение через червячное зацепление жёсткостью 1e6 Н·м/рад; кулоново трение сглажено при скоростях ниже 10″/с; датчики угла идеально точные; купол следует за трубой; червячная передача не самотормозящая, поэтому ветру противостоит двигатель. Зенит — особая точка монтировки: вблизи него скорость по азимуту растёт как ω·cos δ/sin z. RK4 с шагом 1/240 с, который дробится там, где червяк, выбрав люфт, входит в контакт с зубом колеса; баланс энергии сходится: работа двигателей и ветра идёт на кинетическую энергию осей и приводов, энергию упругих зацеплений и потери в подшипниках, приводах и зацеплениях.
Что попробовать
Посмотрите, как телескоп из положения парковки наводится на звезду, затем следите за изображением на мониторе. Выберите звезду, проходящую у зенита, чтобы увидеть, как отстаёт азимутальный привод, или поставьте датчик угла на двигатель и сопровождайте звезду через меридиан.
Уравнения модуля
Уравнения
sin h = sin φ·sin δ + cos φ·cos δ·cos H,  H = H₀ + ω·t
dA/dt = ω·(sin φ − cos φ·tan h·cos A),  dh/dt = ω·cos φ·sin A,  dq/dt = −ω·cos φ·cos A/cos h
J·dω/dt = τ_mesh − T_c·tanh(ω/v_s) − b·ω + τ_wind,  τ_mesh = k·sign(δ)·(|δ| − β/2),  |δ| > β/2
u = 3J·a²·e + J·a³·∫e dt − (3J·a − b)·ω_d + u_ff,  −T_s·(1 + ω_d/Ω₀) ≤ u ≤ T_s·(1 − ω_d/Ω₀),  |u| ≤ T_max