Engineering
Monture de suivi de télescope
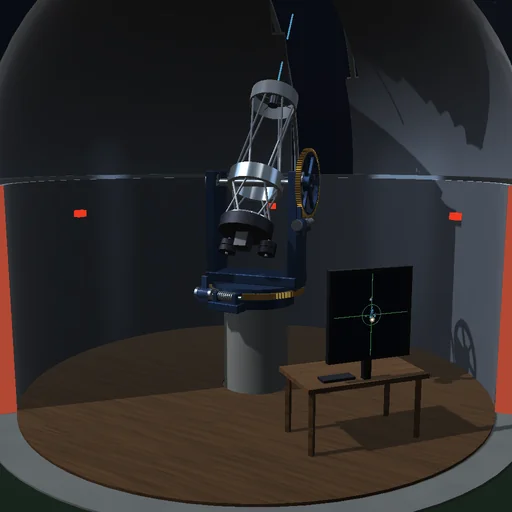
Pointez le télescope altazimutal sur une étoile et gardez son image sur le réticule de la caméra pendant que le ciel tourne et que le jeu des vis sans fin, leur erreur périodique et le vent l’en écartent. Laissez une étoile passer près du zénith pour voir l’entraînement en azimut manquer de vitesse, suivez une étoile à travers le méridien avec le codeur sur le moteur, et augmentez la bande passante de la boucle contre les rafales.
Ce qui se passe
Un télescope altazimutal se dresse sur son pilier dans une coupole tournante. Le ciel fait un tour en 86164 s ; la hauteur et l’azimut de l’étoile, ainsi que les vitesses que les axes doivent tenir, découlent de la latitude, de la déclinaison de l’étoile et de son angle horaire. Chaque axe est relié à l’inertie de son entraînement par un engrènement à vis sans fin, un ressort raide qui n’agit qu’au-delà du jeu et porte l’erreur périodique de la vis, de ±5″, une fois par dent d’une roue de 360 dents. Des moteurs à courant continu, limités en couple à 8 N·m et en vitesse par leur tension, font tourner les axes à 1,1°/s environ au plus. Le régulateur place trois pôles à la bande passante, ajoute une anticipation de vitesse et d’accélération tirée des éphémérides et lit un codeur placé sur l’axe ou sur le moteur ; lors d’un pointage, le freinage suit une courbe en racine carrée. Le moniteur affiche l’image de la caméra agrandie, avec une étoile voisine à 20″ qui décrit un cercle autour de la cible au fil de la rotation de champ.
L’étoile du méridien, à 60° de hauteur à sa culmination, demande 0,0078°/s en azimut, et son champ tourne de 0,33°/min. L’étoile zénithale passe à 0,1° du zénith : son azimut doit pivoter à 1,6°/s, l’entraînement prend du retard et, une demi-minute après le passage, l’image est à 121″, comme le prévoit un asservissement limité en vitesse ; à une latitude de 30°, l’erreur atteint 288″, à 65° l’entraînement suit. Au départ du repos, la boucle accuse un retard de 6,3″ sans anticipation, de 0,84″ avec. Avec le codeur sur l’axe, l’erreur périodique ne laisse aucune trace sur l’image ; sur le moteur, elle y passe tout entière, et un jeu de 30″ fait passer le tube de 10,4″ sous l’étoile à 19,9″ au-dessus quand le mouvement en hauteur s’inverse après le méridien. Sans jeu, des rafales reproductibles de 1 N·m sur chaque axe secouent le tube en hauteur de 16,6″ en moyenne quadratique avec une bande passante de 0,5 Hz, de 0,63″ avec 2 Hz. Un pointage de 30° dure 28,4 s, pour une borne de 27,97 s en commande à temps minimal ; moteurs coupés, l’étoile dérive de 858″ en une minute.
Modèle : position et vitesses de l’étoile par l’astronomie sphérique, sans réfraction ni turbulence atmosphérique ; deux axes couplés par l’inertie du tube autour de la verticale, chacun entraîné par un engrènement à vis sans fin de 1e6 N·m/rad ; frottement de Coulomb lissé en dessous de 10″/s ; codeurs exacts ; la coupole suit le tube ; la vis sans fin n’est pas irréversible, c’est donc le moteur qui tient contre le vent. Le zénith est la singularité de la monture : la vitesse en azimut y croît comme ω·cos δ/sin z. RK4 au pas de 1/240 s, subdivisé là où une vis, après avoir rattrapé le jeu, vient en appui sur un flanc ; le bilan d’énergie se boucle sur le travail des moteurs et du vent, l’énergie cinétique des axes et des entraînements, celle des ressorts d’engrènement et les pertes dans les paliers, les entraînements et les engrènements.
À essayer
Regardez le télescope pivoter de sa position de parcage jusqu’à l’étoile, puis suivez l’image sur le moniteur. Choisissez l’étoile passant au zénith pour voir l’entraînement en azimut prendre du retard, ou placez le codeur sur le moteur et suivez l’étoile au-delà du méridien.
Équations du module
Équations
sin h = sin φ·sin δ + cos φ·cos δ·cos H,  H = H₀ + ω·t
dA/dt = ω·(sin φ − cos φ·tan h·cos A),  dh/dt = ω·cos φ·sin A,  dq/dt = −ω·cos φ·cos A/cos h
J·dω/dt = τ_mesh − T_c·tanh(ω/v_s) − b·ω + τ_wind,  τ_mesh = k·sign(δ)·(|δ| − β/2),  |δ| > β/2
u = 3J·a²·e + J·a³·∫e dt − (3J·a − b)·ω_d + u_ff,  −T_s·(1 + ω_d/Ω₀) ≤ u ≤ T_s·(1 − ω_d/Ω₀),  |u| ≤ T_max