Engineering
Montatura per inseguimento astronomico
Punta il telescopio altazimutale su una stella e tieni la sua immagine sul reticolo della camera mentre il cielo ruota e il gioco delle viti senza fine, il loro errore periodico e il vento la spostano. Lascia passare una stella vicino allo zenit per vedere l’azionamento in azimut rimanere senza velocità, insegui una stella oltre il meridiano con l’encoder sul motore e alza la banda passante dell’anello di controllo contro le raffiche.
Cosa succede
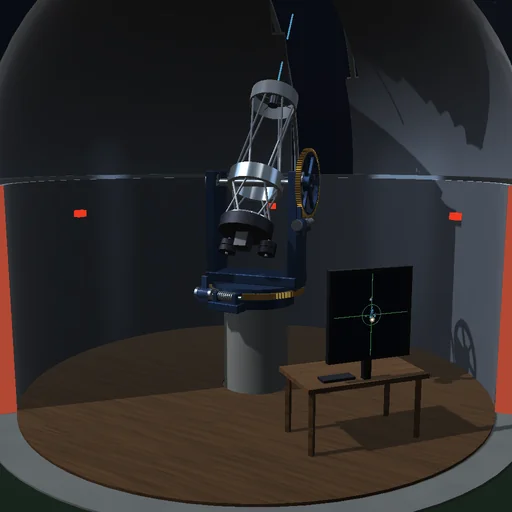
Un telescopio altazimutale poggia sul suo pilastro dentro una cupola rotante. Il cielo compie un giro in 86164 s; altezza e azimut della stella e le velocità che gli assi devono mantenere discendono dalla latitudine e dalla declinazione e dall’angolo orario della stella. Ogni asse è collegato all’inerzia del proprio azionamento tramite un ingranamento a vite senza fine, una molla rigida che agisce solo oltre il gioco e trasmette l’errore periodico della vite di ±5″, una volta per ogni dente di una ruota da 360 denti. Motori in corrente continua, con la coppia limitata a 8 N·m e la velocità limitata dalla tensione, fanno ruotare gli assi a non più di circa 1,1°/s. Il regolatore colloca tre poli sulla banda passante, aggiunge una compensazione anticipativa di velocità e di accelerazione ricavata dalle effemeridi e legge un encoder sull’asse o sul motore; durante un puntamento la frenata segue una curva a radice quadrata. Il monitor mostra ingrandita l’immagine della camera, con una stella vicina a 20″ che gira attorno al bersaglio man mano che il campo ruota.
La stella al meridiano, alta 60° alla culminazione, richiede 0,0078°/s in azimut, e il suo campo ruota di 0,33°/min. La stella zenitale passa a 0,1° dallo zenit: il suo azimut deve girare a 1,6°/s, l’azionamento resta indietro e mezzo minuto dopo il passaggio l’immagine è a 121″, come prevede un inseguitore a velocità limitata; a una latitudine di 30° l’errore arriva a 288″, a 65° l’azionamento tiene il passo. Partendo da fermo, l’anello accumula un ritardo di 6,3″ senza compensazione anticipativa e di 0,84″ con essa. Con l’encoder sull’asse l’errore periodico non lascia traccia sull’immagine; sul motore passa per intero, e un gioco di 30″ sposta il tubo da 10,4″ sotto la stella a 19,9″ sopra quando, dopo il meridiano, il moto in altezza si inverte. Senza gioco, raffiche riproducibili di 1 N·m su ciascun asse scuotono il tubo in altezza di 16,6″ in valore quadratico medio con 0,5 Hz di banda passante, di 0,63″ con 2 Hz. Un puntamento di 30° dura 28,4 s contro un limite inferiore di 27,97 s per un controllo a tempo minimo; con gli azionamenti spenti la stella si sposta di 858″ in un minuto.
Modello: posizione e velocità della stella secondo l’astronomia sferica, senza rifrazione né turbolenza atmosferica; due assi accoppiati dall’inerzia del tubo attorno alla verticale, ciascuno azionato tramite un ingranamento a vite senza fine da 1e6 N·m/rad; attrito coulombiano smussato sotto 10″/s; encoder esatti; la cupola segue il tubo; la vite senza fine non è autobloccante, quindi è il motore a reggere il vento. Lo zenit è la singolarità della montatura: lì la velocità in azimut cresce come ω·cos δ/sin z. RK4 con passi di 1/240 s, suddivisi più finemente dove una vite, recuperato il gioco, va in presa su un fianco; il bilancio energetico si chiude sul lavoro dei motori e del vento, sull’energia cinetica degli assi e degli azionamenti, su quella delle molle degli ingranamenti e sulle perdite nei cuscinetti, negli azionamenti e negli ingranamenti.
Da provare
Guarda il telescopio spostarsi dalla posizione di parcheggio fino alla stella, poi segui l’immagine sul monitor. Scegli la stella che passa allo zenit per vedere l’azionamento in azimut restare indietro, oppure metti l’encoder sul motore e insegui la stella oltre il meridiano.
Equazioni del modulo
Equazioni
sin h = sin φ·sin δ + cos φ·cos δ·cos H,  H = H₀ + ω·t
dA/dt = ω·(sin φ − cos φ·tan h·cos A),  dh/dt = ω·cos φ·sin A,  dq/dt = −ω·cos φ·cos A/cos h
J·dω/dt = τ_mesh − T_c·tanh(ω/v_s) − b·ω + τ_wind,  τ_mesh = k·sign(δ)·(|δ| − β/2),  |δ| > β/2
u = 3J·a²·e + J·a³·∫e dt − (3J·a − b)·ω_d + u_ff,  −T_s·(1 + ω_d/Ω₀) ≤ u ≤ T_s·(1 − ω_d/Ω₀),  |u| ≤ T_max