Engineering
Монтування телескопа
Наведіть альт-азимутальний телескоп на зорю й утримуйте її зображення на перехресті камери, поки небо обертається, а люфт черв’яків, їхня періодична похибка та вітер збивають його. Нехай зоря пройде поблизу зеніту — і ви побачите, як азимутальному приводу забракне швидкості; проведіть зорю через меридіан із датчиком кута на двигуні й підніміть смугу пропускання контуру проти поривів вітру.
Що відбувається
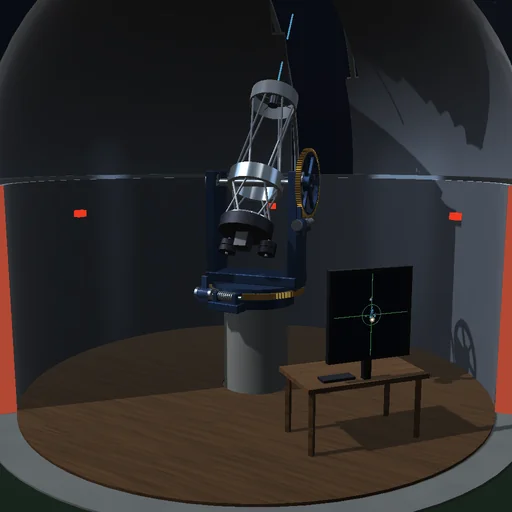
Телескоп на альт-азимутальному монтуванні стоїть на колоні в куполі, що обертається. Небо робить один оберт за 86164 с; висота й азимут зорі, а також швидкості, які мають витримувати осі, визначаються широтою місця, схиленням зорі та її годинним кутом. Кожна вісь з’єднана з інерцією свого приводу через черв’ячне зачеплення — жорстку пружину, що діє лише поза межами люфту й вносить періодичну похибку черв’яка ±5″ з періодом в один зуб колеса, яке має 360 зубів. Двигуни постійного струму, у яких момент обмежено величиною 8 Н·м, а швидкість — напругою живлення, повертають осі не швидше ніж приблизно 1,1°/с. Регулятор ставить три полюси на частоту, задану смугою пропускання, додає випередження за швидкістю та прискоренням, розрахованими за ефемеридою, і бере відлік із датчика кута на осі або на двигуні; під час наведення гальмування відбувається за законом квадратного кореня. Монітор показує кадр камери у збільшенні; сусідня зоря на відстані 20″ від цілі обходить її по колу в міру обертання поля.
Зорі біля меридіана, яка кульмінує на висоті 60°, потрібна швидкість за азимутом 0,0078°/с, а її поле повертається на 0,33°/хв. Зоря біля зеніту проходить за 0,1° від нього: її азимут має змінюватися зі швидкістю 1,6°/с, привід відстає, і через пів хвилини після проходження зображення відходить на 121″, як і передбачає модель слідкувальної системи з обмеженою швидкістю; на широті 30° похибка сягає 288″, а на широті 65° привід устигає. Під час старту зі стану спокою контур відстає на 6,3″ без випередження й на 0,84″ із ним. З датчиком кута на осі періодична похибка не залишає на зображенні жодного сліду; з датчиком на двигуні вона переходить на зображення повністю, а люфт 30″ перекидає трубу з 10,4″ нижче від зорі на 19,9″ вище від неї, коли після меридіана рух за висотою змінює напрямок. Без люфту відтворювані пориви вітру з моментом 1 Н·м на кожній осі розгойдують трубу за висотою із середньоквадратичним відхиленням 16,6″ за смуги пропускання 0,5 Гц і 0,63″ за 2 Гц. Наведення на 30° триває 28,4 с за нижньої межі 27,97 с для оптимального за швидкодією релейного керування; з вимкненими приводами зоря за хвилину відходить на 858″.
Модель: положення зорі та швидкості його зміни — за формулами сферичної астрономії, без рефракції та атмосферного тремтіння зображення; дві осі пов’язані між собою моментом інерції труби відносно вертикалі, кожна приводиться в рух через черв’ячне зачеплення жорсткістю 1e6 Н·м/рад; кулонівське тертя згладжене за швидкостей, менших від 10″/с; датчики кута ідеально точні; купол стежить за трубою; черв’ячна передача не самогальмівна, тому вітрові протидіє двигун. Зеніт — особлива точка монтування: поблизу нього швидкість за азимутом зростає як ω·cos δ/sin z. RK4 із кроком 1/240 с, який дрібнішає там, де черв’як, вибравши люфт, входить у контакт із зубом колеса; баланс енергії сходиться: робота двигунів і вітру йде на кінетичну енергію осей і приводів, енергію пружних зачеплень і втрати в підшипниках, приводах і зачепленнях.
Що спробувати
Подивіться, як телескоп із положення паркування наводиться на зорю, потім стежте за зображенням на моніторі. Виберіть зорю, що проходить біля зеніту, щоб побачити, як відстає азимутальний привід, або поставте датчик кута на двигун і супроводжуйте зорю через меридіан.
Рівняння модуля
Рівняння
sin h = sin φ·sin δ + cos φ·cos δ·cos H,  H = H₀ + ω·t
dA/dt = ω·(sin φ − cos φ·tan h·cos A),  dh/dt = ω·cos φ·sin A,  dq/dt = −ω·cos φ·cos A/cos h
J·dω/dt = τ_mesh − T_c·tanh(ω/v_s) − b·ω + τ_wind,  τ_mesh = k·sign(δ)·(|δ| − β/2),  |δ| > β/2
u = 3J·a²·e + J·a³·∫e dt − (3J·a − b)·ω_d + u_ff,  −T_s·(1 + ω_d/Ω₀) ≤ u ≤ T_s·(1 − ω_d/Ω₀),  |u| ≤ T_max