Engineering
Montaż teleskopu ze śledzeniem
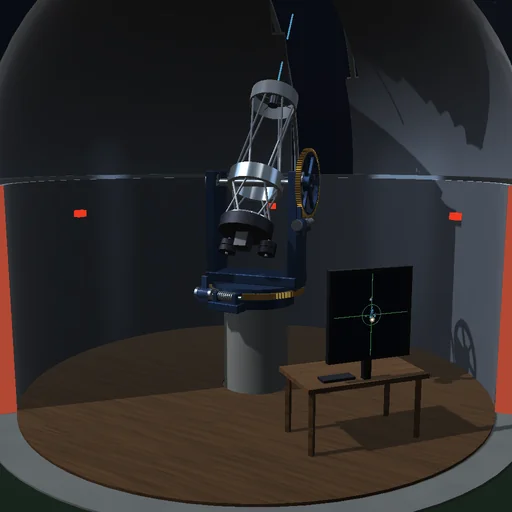
Skieruj teleskop o montażu azymutalnym na gwiazdę i utrzymuj jej obraz na krzyżu celowniczym kamery, gdy niebo się obraca, a luz ślimaków, ich błąd okresowy i wiatr go spychają. Pozwól gwieździe przejść blisko zenitu, by zobaczyć, jak napędowi azymutu brakuje prędkości, przeprowadź gwiazdę przez południk z enkoderem na silniku i zwiększ pasmo pętli regulacji, by przeciwdziałać podmuchom.
Co się dzieje
Teleskop o montażu azymutalnym stoi na filarze w obracającej się kopule. Niebo obraca się raz na 86164 s; wysokość i azymut gwiazdy oraz prędkości, które muszą utrzymywać osie, wynikają z szerokości geograficznej oraz z deklinacji i kąta godzinnego gwiazdy. Każda oś jest połączona z bezwładnością swojego napędu przez zazębienie ślimakowe – sztywną sprężynę, która działa dopiero poza luzem i wnosi błąd okresowy ślimaka ±5″, powtarzający się na każdym zębie ślimacznicy o 360 zębach. Silniki prądu stałego, z momentem ograniczonym do 8 N·m i prędkością ograniczoną napięciem, obracają osie nie szybciej niż z prędkością około 1,1°/s. Regulator lokuje trzy bieguny na częstotliwości pasma przenoszenia, dodaje sprzężenie wyprzedzające od prędkości i przyspieszenia z efemerydy i odczytuje enkoder na osi lub na silniku; przy naprowadzaniu hamowanie przebiega po krzywej pierwiastkowej. Monitor pokazuje powiększony kadr kamery; sąsiednia gwiazda odległa o 20″ krąży wokół celu w miarę rotacji pola.
Gwiazda przy południku, górująca na wysokości 60°, wymaga w azymucie prędkości 0,0078°/s, a jej pole obraca się o 0,33°/min. Gwiazda zenitalna przechodzi 0,1° od zenitu: jej azymut musi się zmieniać z prędkością 1,6°/s, napęd nie nadąża i pół minuty po przejściu obraz jest odsunięty o 121″, jak przewiduje model układu nadążnego z ograniczoną prędkością; na szerokości 30° błąd sięga 288″, na 65° napęd nadąża. Przy starcie ze spoczynku pętla opóźnia się o 6,3″ bez sprzężenia wyprzedzającego i o 0,84″ z nim. Z enkoderem na osi błąd okresowy nie zostawia na obrazie żadnego śladu; z enkoderem na silniku przechodzi na obraz w całości, a luz 30″ przerzuca tubus z 10,4″ poniżej gwiazdy na 19,9″ powyżej niej, gdy po przejściu przez południk ruch w wysokości zmienia kierunek. Bez luzu powtarzalne podmuchy o momencie 1 N·m na każdej osi kołyszą tubusem w wysokości o 16,6″ (wartość średniokwadratowa) przy paśmie 0,5 Hz, a o 0,63″ przy 2 Hz. Naprowadzenie o 30° trwa 28,4 s wobec dolnej granicy 27,97 s dla sterowania czasooptymalnego; przy wyłączonych napędach gwiazda odchodzi o 858″ w ciągu minuty.
Model: położenie i prędkości gwiazdy według astronomii sferycznej, bez refrakcji i turbulencji atmosferycznej; dwie osie sprzężone przez bezwładność tubusu względem pionu, każda napędzana przez zazębienie ślimakowe o sztywności 1e6 N·m/rad; tarcie coulombowskie wygładzone poniżej 10″/s; dokładne enkodery; kopuła podąża za tubusem; ślimak nie jest samohamowny, więc to silnik utrzymuje oś wbrew wiatrowi. Zenit jest osobliwością montażu: prędkość w azymucie rośnie tam jak ω·cos δ/sin z. RK4 z krokiem 1/240 s, dzielonym drobniej tam, gdzie ślimak, kasując luz, dochodzi do boku zęba; bilans energii się zamyka: praca silników i wiatru pokrywa energię kinetyczną osi i napędów, energię sprężystą zazębień oraz straty w łożyskach, napędach i zazębieniach.
Co wypróbować
Zobacz, jak teleskop przechodzi z pozycji parkingowej na gwiazdę, a potem śledź obraz na monitorze. Wybierz gwiazdę przechodzącą przez zenit, by zobaczyć, jak napęd azymutu zostaje w tyle, albo przenieś enkoder na silnik i prowadź gwiazdę przez południk.
Równania modułu
Równania
sin h = sin φ·sin δ + cos φ·cos δ·cos H,  H = H₀ + ω·t
dA/dt = ω·(sin φ − cos φ·tan h·cos A),  dh/dt = ω·cos φ·sin A,  dq/dt = −ω·cos φ·cos A/cos h
J·dω/dt = τ_mesh − T_c·tanh(ω/v_s) − b·ω + τ_wind,  τ_mesh = k·sign(δ)·(|δ| − β/2),  |δ| > β/2
u = 3J·a²·e + J·a³·∫e dt − (3J·a − b)·ω_d + u_ff,  −T_s·(1 + ω_d/Ω₀) ≤ u ≤ T_s·(1 − ω_d/Ω₀),  |u| ≤ T_max