Engineering
Teleskopnachführung
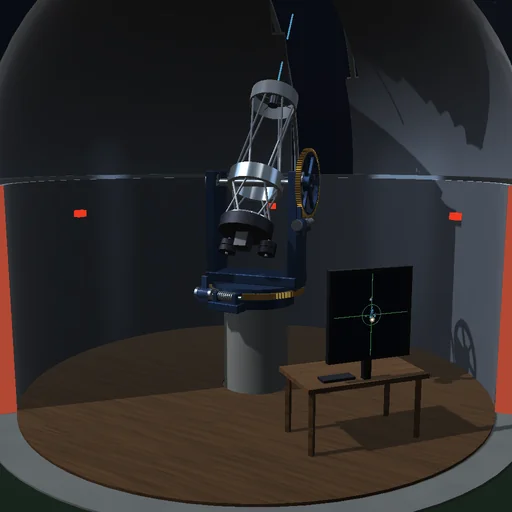
Schwenken Sie das azimutal montierte Teleskop auf einen Stern und halten Sie sein Bild auf dem Fadenkreuz der Kamera, während sich der Himmel dreht und das Flankenspiel der Schnecken, ihr periodischer Fehler und der Wind es wegdrücken. Lassen Sie einen Stern nahe am Zenit vorbeiziehen, um zu sehen, wie dem Azimutantrieb die Geschwindigkeit ausgeht, führen Sie einen Stern mit dem Drehgeber am Motor über den Meridian nach, und erhöhen Sie die Bandbreite des Regelkreises gegen die Böen.
Was passiert
Ein azimutal montiertes Teleskop steht auf seinem Pfeiler in einer drehbaren Kuppel. Der Himmel dreht sich einmal in 86164 s; Höhe und Azimut des Sterns sowie die Geschwindigkeiten, die die Achsen einhalten müssen, folgen aus der geografischen Breite und aus Deklination und Stundenwinkel des Sterns. Jede Achse ist über einen Schneckeneingriff mit der Trägheit ihres Antriebs gekoppelt. Der Eingriff wirkt als steife Feder, die erst jenseits des Flankenspiels greift und den periodischen Fehler der Schnecke von ±5″ überträgt, der sich mit jedem der 360 Zähne des Schneckenrads wiederholt. Gleichstrommotoren, deren Moment auf 8 N·m und deren Drehzahl durch ihre Spannung begrenzt ist, drehen die Achsen nicht schneller als mit etwa 1,1°/s. Der Regler legt drei Pole auf die Bandbreite, ergänzt eine Geschwindigkeits- und Beschleunigungsvorsteuerung aus der Ephemeride und liest einen Drehgeber an der Achse oder am Motor; bei einem Schwenk bremst er entlang einer Wurzelkurve ab. Der Monitor zeigt das Kamerabild vergrößert, mit einem Nachbarstern in 20″ Abstand, der das Ziel umkreist, während sich das Bildfeld dreht.
Der Meridianstern, bei seiner Kulmination 60° hoch, braucht im Azimut 0,0078°/s, und sein Bildfeld dreht sich mit 0,33°/min. Der Zenitstern zieht in 0,1° Abstand am Zenit vorbei: Sein Azimut muss mit 1,6°/s herumschwenken, der Antrieb bleibt zurück, und eine halbe Minute nach dem Durchgang ist das Bild um 121″ abgewandert, wie es ein Folgesystem mit begrenzter Geschwindigkeit vorhersagt; bei 30° Breite erreicht der Fehler 288″, bei 65° kommt der Antrieb mit. Aus dem Stillstand heraus hinkt der Regelkreis ohne Vorsteuerung 6,3″ hinterher, mit ihr 0,84″. Mit dem Drehgeber an der Achse hinterlässt der periodische Fehler im Bild keine Spur; sitzt der Drehgeber am Motor, geht er voll ins Bild durch, und 30″ Flankenspiel versetzen den Tubus von 10,4″ unterhalb des Sterns auf 19,9″ oberhalb, wenn die Höhenbewegung nach dem Meridian umkehrt. Ohne Flankenspiel rütteln reproduzierbare Böen von 1 N·m an jeder Achse den Tubus in der Höhe bei 0,5 Hz Bandbreite um 16,6″ im quadratischen Mittel, bei 2 Hz um 0,63″. Ein Schwenk um 30° dauert 28,4 s, die zeitoptimale Untergrenze liegt bei 27,97 s; bei abgeschalteten Antrieben wandert der Stern in einer Minute um 858″ aus.
Modell: Ort und Geschwindigkeiten des Sterns nach der sphärischen Astronomie, ohne Refraktion und Luftunruhe; zwei Achsen, gekoppelt über das Trägheitsmoment des Tubus um die Vertikale, jede über einen Schneckeneingriff mit 1e6 N·m/rad angetrieben; Coulomb-Reibung, unterhalb von 10″/s geglättet; ideale Drehgeber; die Kuppel folgt dem Tubus; die Schnecke ist nicht selbsthemmend, deshalb hält der Motor gegen den Wind. Der Zenit ist die Singularität der Montierung: In seiner Nähe wächst die Azimutgeschwindigkeit wie ω·cos δ/sin z. RK4 mit Schritten von 1/240 s, feiner unterteilt, wo eine Schnecke das Spiel durchläuft und an einer Zahnflanke zur Anlage kommt; die Energiebilanz geht auf: Die Arbeit der Motoren und des Windes deckt die kinetische Energie der Achsen und Antriebe, die Energie der Eingriffsfedern und die Verluste in den Lagern, den Antrieben und den Eingriffen.
Zum Ausprobieren
Sehen Sie zu, wie das Teleskop aus der Parkposition auf den Stern schwenkt, und verfolgen Sie dann das Bild auf dem Monitor. Wählen Sie den Stern, der den Zenit passiert, um den Azimutantrieb zurückbleiben zu sehen, oder setzen Sie den Drehgeber an den Motor und führen Sie über den Meridian hinweg nach.
Gleichungen des Moduls
Gleichungen
sin h = sin φ·sin δ + cos φ·cos δ·cos H,  H = H₀ + ω·t
dA/dt = ω·(sin φ − cos φ·tan h·cos A),  dh/dt = ω·cos φ·sin A,  dq/dt = −ω·cos φ·cos A/cos h
J·dω/dt = τ_mesh − T_c·tanh(ω/v_s) − b·ω + τ_wind,  τ_mesh = k·sign(δ)·(|δ| − β/2),  |δ| > β/2
u = 3J·a²·e + J·a³·∫e dt − (3J·a − b)·ω_d + u_ff,  −T_s·(1 + ω_d/Ω₀) ≤ u ≤ T_s·(1 − ω_d/Ω₀),  |u| ≤ T_max