Engineering
Прецизійний стіл для пластин
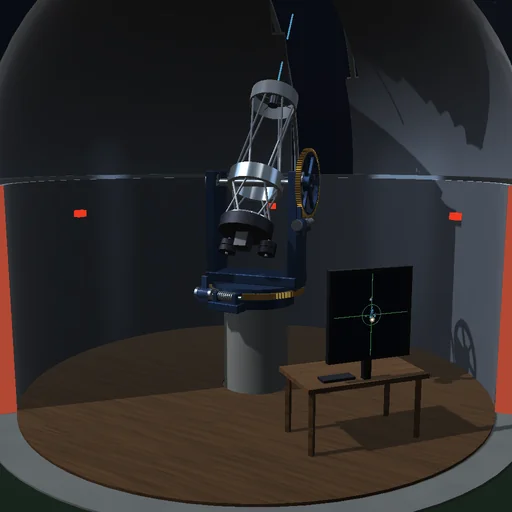
Переміщуйте пластину діаметром 300 мм під об’єктивом крок за кроком, поле за полем, і стежте на екрані пульта, як перед кожним експонуванням похибка згасає до нанометрів. Порівняйте трапецію з S-подібним профілем, вимкніть випереджальне керування, зробіть пружний підвіс м’якшим, доки контур не почне коливатися, і знизьте смугу пропускання, поставте важчий стіл і налаштуйте на нього регулятор, а тоді розгойдайте підлогу.
Що відбувається
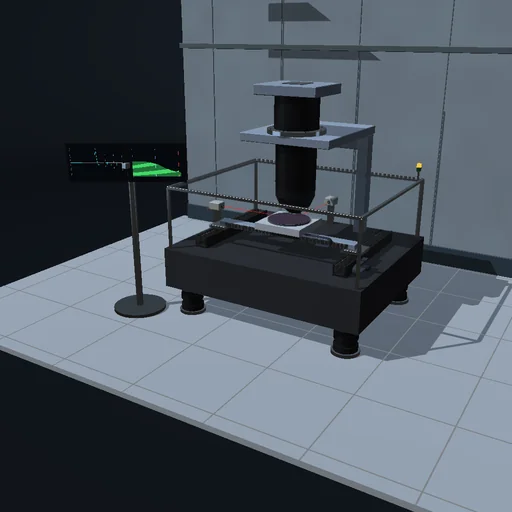
Координатний стіл літографічного степера проводить пластину діаметром 300 мм під проєкційним об’єктивом і експонує її поле за полем: 83 поля розміром 26 × 33 мм, які стіл обходить рядами змійкою. Кожна вісь H-подібного приводу — це дві маси: каретка (12 кг на осі X і 40 кг на осі Y разом із траверсою), яку штовхає лінійний двигун із зусиллям не більше ніж 1000 Н (2400 Н на осі Y), і стіл масою 8 кг, що несе пластину, на пружному підвісі з резонансною частотою 1027 Гц (у м’якого підвісу — 398 Гц). Інтерферометр вимірює положення стола з дискретністю 1 нм. Цифровий ПІД-регулятор із частотою дискретизації 10 кГц і фільтром нижніх частот додає випереджальну дію — масу, помножену на прискорення, задане профілем; його коефіцієнти задаються смугою пропускання та масою, на яку його налаштовано. Профілі руху доходять до швидкості 0,5 м/с і прискорення 25 м/с² і мають вигляд трапеції або S-подібної кривої з ривком не більше ніж 2500 м/с³; поле експонується 20 мс, щойно похибки за обома осями протримаються в межах ±10 нм упродовж 1 мс.
Крок за S-подібним профілем триває 82 мс; похибка досягає максимуму 112 нм, і через 10,0 мс після закінчення профілю стіл встановлюється в позицію: цикл займає 112,9 мс, це 31887 полів за годину, уся пластина — за 9,47 с. За трапецієподібного профілю переміщення на 10 мс коротше, але стрибки сили розгойдують пружний підвіс, і коливання тривають 30 мс. Без випереджального керування стіл відстає на 154 мкм, а повільний хвіст інтегральної складової згасає лише за 94,8 мс. З м’яким підвісом контур за початкової смуги 100 Гц нестійкий: коливання на власній частоті підвісу наростають, доки сила не впреться в обмеження, і через 200 мс стіл усе одно експонує поле, розмазане на 38 мкм. Зі смугою 60 Гц стіл встановлюється за 23,3 мс, але повільний хвіст повертається, і поле лягає зі зміщенням 29 нм; зі смугою 40 Гц він встановлюється за 42,5 мс, і похибка вже не повертається. Стіл масою 16 кг із регулятором, налаштованим на 8 кг, відстає на 64 мкм і встановлюється за 92,9 мс; із регулятором, налаштованим на нього, — за 10,7 мс. Вібрація підлоги з амплітудою прискорення 20 мм/с² збиває стіл, що утримується в позиції, на 171 нм за 20 Гц, на 62 нм за 100 Гц і на 3,9 нм за 400 Гц. Показ інтерферометра відрізняється від істинного положення на q/√12 (середньоквадратичне значення): 0,29 нм за кроку квантування 1 нм.
Модель: жорсткі каретка і стіл, з’єднані на кожній осі одним пружним підвісом; без рискання, нахилу та взаємовпливу осей; пружність кабельного шлейфа і в’язке тертя в аеростатичних опорах, і те, і інше компенсується випереджальним керуванням; вібрацію підлоги задано як прискорення основи вздовж X. RK4 з підкроками 12,5 мкс за екстраполятора нульового порядку регулятора; регулятор працює за власним годинником за будь-якої частоти кадрів, і дискретний контур збігається зі своєю точною дискретизацією. Баланс енергії сходиться: двигуни й підлога = кінетична енергія, пружні підвіси, кабельні шлейфи, демпфування в підвісах і в’язке тертя в аеростатичних опорах. Без пульсацій зусилля двигунів, теплового дрейфу й заміни пластин; це модель принципу, а не заява про нанометрову точність реальної машини.
Що спробувати
Стежте на екрані пульта, як після кожного кроку згасає похибка, потім перемкніться на трапецію і подивіться, скільки часу забирають коливання. Вимкніть випереджальне керування, виберіть м’який підвіс і знижуйте смугу пропускання, доки контур не стане стійким, поставте важчий стіл і налаштуйте на нього регулятор.
Рівняння модуля
Рівняння
M₁·x₁″ = F − k·(x₁ − x₂) − c·(x₁′ − x₂′) − k_c·x₁ − b·x₁′ − M₁·a_f
M₂·x₂″ = k·(x₁ − x₂) + c·(x₁′ − x₂′) − M₂·a_f
F = LP²[K_p·e + K_i·Σe·T + K_d·Δe/T] + M_t·a_ref + b·v_ref + k_c·x_ref,  e = r − q·round(x₂/q)
K_p = M_t·ω_c²/3,  K_d = M_t·ω_c,  K_i = M_t·ω_c³/30;  f_r = √(k·(M₁ + M₂)/(M₁·M₂))/2π