Engineering
Прецизионный стол для пластин
Перемещайте пластину диаметром 300 мм под объективом шаг за шагом, поле за полем, и следите на экране пульта, как перед каждым экспонированием ошибка затухает до нанометров. Сравните трапецию с S-образным профилем, отключите упреждающее управление, сделайте упругий подвес мягче, пока контур не начнёт колебаться, и снизьте полосу пропускания, поставьте более тяжёлый стол и настройте на него регулятор, а затем раскачайте пол.
Что происходит
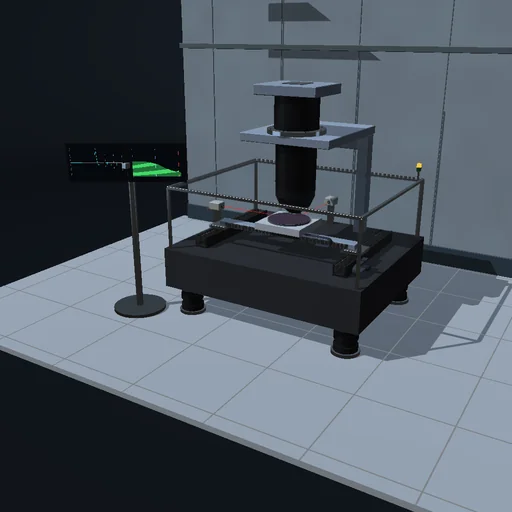
Координатный стол литографического степпера проводит пластину диаметром 300 мм под проекционным объективом и экспонирует её поле за полем: 83 поля размером 26 × 33 мм, которые стол обходит рядами змейкой. Каждая ось H-образного привода — это две массы: каретка массой 12 кг на оси X (на оси Y — 40 кг вместе с траверсой), которую толкает линейный двигатель с усилием не более 1000 Н (на оси Y — 2400 Н), и несущий пластину стол массой 8 кг на упругом подвесе с резонансной частотой 1027 Гц (у мягкого подвеса — 398 Гц). Интерферометр измеряет положение стола с дискретностью 1 нм. Цифровой ПИД-регулятор с частотой дискретизации 10 кГц и фильтром нижних частот добавляет упреждающее воздействие — массу, умноженную на ускорение, заданное профилем; его коэффициенты задаются полосой пропускания и массой, на которую он настроен. Профили движения доходят до скорости 0,5 м/с и ускорения 25 м/с² и строятся в виде трапеции или S-образной кривой с рывком не более 2500 м/с³; поле экспонируется 20 мс, как только ошибки по обеим осям продержатся в пределах ±10 нм в течение 1 мс.
Шаг по S-образному профилю длится 82 мс; ошибка достигает максимума 112 нм, и через 10,0 мс после окончания профиля стол устанавливается в позицию: цикл занимает 112,9 мс, это 31887 полей в час, вся пластина — за 9,47 с. При трапецеидальном профиле перемещение на 10 мс короче, но скачки силы раскачивают упругий подвес, и колебания длятся 30 мс. Без упреждающего управления стол отстаёт на 154 мкм, а медленный хвост интегральной составляющей затухает только за 94,8 мс. С мягким подвесом контур при исходной полосе 100 Гц неустойчив: колебания на собственной частоте подвеса нарастают, пока сила не упрётся в ограничение, и через 200 мс стол всё равно экспонирует поле, размазанное на 38 мкм. При полосе 60 Гц стол устанавливается за 23,3 мс, но медленный хвост возвращается, и поле ложится со смещением 29 нм; при 40 Гц он устанавливается за 42,5 мс, и ошибка больше не возвращается. Стол массой 16 кг с регулятором, настроенным на 8 кг, отстаёт на 64 мкм и устанавливается за 92,9 мс; с регулятором, настроенным на него, — за 10,7 мс. Вибрация пола с амплитудой ускорения 20 мм/с² сбивает стол, удерживаемый в позиции, на 171 нм при 20 Гц, на 62 нм при 100 Гц и на 3,9 нм при 400 Гц. Показание интерферометра отличается от истинного положения на q/√12 (среднеквадратичное значение): 0,29 нм при шаге квантования 1 нм.
Модель: жёсткие каретка и стол, соединённые по каждой оси одним упругим подвесом; без рыскания, наклона и взаимовлияния осей; упругость кабельного шлейфа и вязкое сопротивление аэростатических опор, и то и другое компенсируется упреждающим управлением; вибрация пола задана как ускорение основания вдоль X. RK4 с подшагами 12,5 мкс при экстраполяторе нулевого порядка регулятора; регулятор работает по собственным часам при любой частоте кадров, и дискретный контур совпадает со своей точной дискретизацией. Баланс энергии сходится: двигатели и пол = кинетическая энергия, упругие подвесы, кабельные шлейфы, демпфирование в подвесах и вязкое сопротивление аэростатических опор. Без пульсаций усилия двигателей, теплового дрейфа и смены пластин; это модель принципа, а не заявка на нанометровую точность реальной машины.
Что попробовать
Следите на экране пульта, как после каждого шага затухает ошибка, затем переключитесь на трапецию и посмотрите, сколько времени отнимают колебания. Отключите упреждающее управление, выберите мягкий подвес и снижайте полосу пропускания, пока контур не станет устойчивым, поставьте более тяжёлый стол и настройте на него регулятор.
Уравнения модуля
Уравнения
M₁·x₁″ = F − k·(x₁ − x₂) − c·(x₁′ − x₂′) − k_c·x₁ − b·x₁′ − M₁·a_f
M₂·x₂″ = k·(x₁ − x₂) + c·(x₁′ − x₂′) − M₂·a_f
F = LP²[K_p·e + K_i·Σe·T + K_d·Δe/T] + M_t·a_ref + b·v_ref + k_c·x_ref,  e = r − q·round(x₂/q)
K_p = M_t·ω_c²/3,  K_d = M_t·ω_c,  K_i = M_t·ω_c³/30;  f_r = √(k·(M₁ + M₂)/(M₁·M₂))/2π