Math
Blocco cardanico e quaternioni
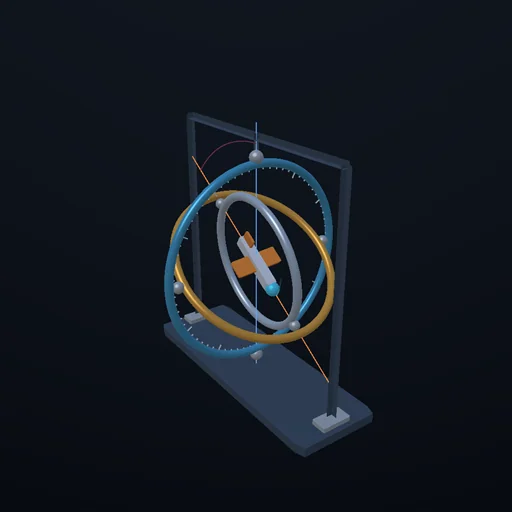
Tre anelli annidati reggono una piattaforma: imbardata, beccheggio, rollio. Inclina l'anello di mezzo a 90 gradi e l'anello esterno e quello interno si allineano - due anelli, un asse, un grado di libertà perduto. Le letture saltano di mezzo giro mentre la piattaforma si muove appena; il quaternione dello stesso moto non se ne accorge. L'Apollo volò con tre anelli e una zona rossa sulla sfera.
Cosa succede
Tre anelli, uno dentro l'altro, reggono una piattaforma perché possa guardare in qualunque direzione: l'anello esterno ruota attorno alla verticale (imbardata), quello di mezzo attorno alla traversa dell'esterno (beccheggio), quello interno attorno alla traversa di mezzo (rollio). Tre angoli, tre anelli - ed esattamente così era costruita la piattaforma inerziale del modulo di comando dell'Apollo. Ora inclina l'anello di mezzo fino a 90 gradi. L'asse dell'anello interno ha ruotato finché giace sull'asse dell'esterno: due anelli che girano attorno a una stessa retta. Qualunque cosa facciano, c'è una direzione in cui la piattaforma non può più girare senza che entrambi gli anelli corrano insieme, e a 90 esatti non ce n'è nessuna - il terzo grado di libertà è sparito. Questo è il blocco cardanico. I numeri lo dicono chiaro: la matrice che trasforma le velocità degli anelli nel moto della piattaforma ha determinante cos θ, uno in orizzontale, zero al polo. Chiedi agli anelli una rotazione lenta e uniforme attorno a un asse orizzontale e l'anello di rollio deve correre a 1/cos θ, quello di imbardata a tan θ - 2 e 1,7 volte più veloce a 60 gradi, 57 volte a 89, nessuna velocità finita a 90. Guarda la capriola: la piattaforma gira a un radiante al secondo attorno a un asse leggermente inclinato sull'orizzontale, e così passa VICINO al polo una volta per giro. Il suo muso disegna una curva perfettamente liscia, ma in cima l'anello esterno sferza quasi mezzo giro a cot α - quasi sei volte la velocità della piattaforma stessa con 10 gradi di inclinazione. Metti l'inclinazione a zero e le letture saltano e basta: imbardata e rollio leggono 180 un centesimo di grado dopo aver letto 0. La piattaforma non ha fatto niente del genere. Il quaternione - quattro numeri su una sfera unitaria - descrive lo stesso moto e avanza esattamente di un mezzo a ogni istante, in cima come in fondo; non ha polo, ed è per questo che ogni computer di volo da allora conserva così il proprio assetto e ricava gli angoli solo per l'equipaggio. Collins, tornando a casa sull'Apollo 11, chiese un quarto giunto cardanico per Natale.
Equazioni del modulo
Equazioni
orientamento:  R = Rz(ψ)·Ry(θ)·Rx(φ) - anello esterno, centrale, interno
assi dei cuscinetti (mondo):  z,  Rz(ψ)·y,  Rz(ψ)·Ry(θ)·x;  per θ = 90° il terzo è (0, 0, −1) - la retta del primo asse
Jacobiana:  ω = J·(ψ', θ', φ') con i tre assi come colonne;  |det J| = cos θ;  rango 2 per θ = ±90°
velocità per ω = x con imbardata 0:  ψ' = tan θ,  θ' = 0,  φ' = 1/cos θ;  a 60°: 1.73 e 2;  a 89°: 57.29 e 57.30;  a 90°: nessuna
letture:  θ = asin(−R₃₁),  ψ = atan2(R₂₁, R₁₁),  φ = atan2(R₃₂, R₃₃);  il ribaltamento: Ry(89.99°) dà (0, 89.99, 0), Ry(90.01°) dà (180, 89.99, 180)
rotazione inclinata:  asse (sin α, cos α, 0), 1 rad/s;  beccheggio massimo 90° − α;  imbardata = atan2((1 − cos t) sin α cos α, (1 − cos t) sin²α + cos t);  velocità di imbardata massima cot α:  30° → 1.732,  10° → 5.671,  2° → 28.64
quaternione:  q = (cos a/2, n sin a/2),  q' = q_step·q,  |q| = 1;  |dq/dt| = ½|ω| in ogni istante, 0.4999986 per dt = 1/60;  20 000 passi composti: |q| − 1 = 0, discrepanza con la matrice 3e-14
Apollo:  tre cardani, zone rosse sulla sfera;  un quarto cardano rende J 3×4 e mai singolare