Math
Карданний замок і кватерніони
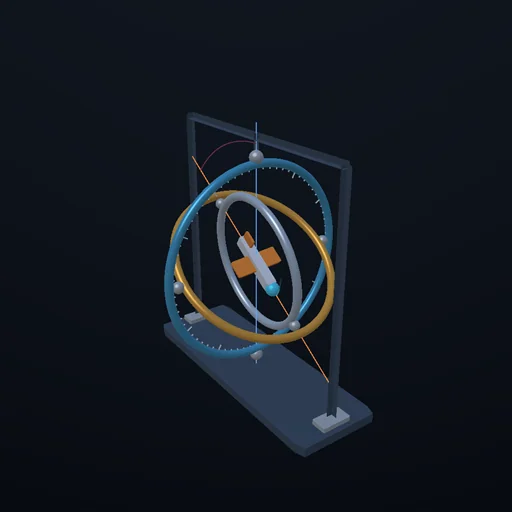
Три вкладені кільця тримають платформу: рискання, тангаж, крен. Нахили середнє кільце на 90 градусів — і зовнішнє з внутрішнім вишикуються в одну вісь: два кільця, одна вісь, ступінь свободи втрачено. Показання стрибають на пів оберта, поки платформа ледь рухається; кватерніон того самого руху нічого не помічає. «Аполлон» літав із трьома кільцями і червоною зоною на кулі.
Що відбувається
Три кільця, одне в одному, тримають платформу так, що вона може дивитися куди завгодно: зовнішнє кільце обертається навколо вертикалі (рискання), середнє — навколо поперечки зовнішнього (тангаж), внутрішнє — навколо поперечки середнього (крен). Три кути, три кільця — саме так було влаштовано інерціальну платформу командного модуля «Аполлона». Тепер підніми середнє кільце на 90 градусів. Вісь внутрішнього кільця розвернулася і лягла вздовж осі зовнішнього: два кільця обертаються навколо однієї прямої. Хоч що вони робитимуть, є напрямок, у якому платформу більше не повернути, не змусивши обидва кільця мчати разом, а рівно на 90 такого напрямку немає зовсім — третій ступінь свободи зник. Це карданний замок. Числа кажуть прямо: матриця, що переводить швидкості кілець у рух платформи, має визначник cos θ — одиниця в горизонті, нуль на полюсі. Попроси кільця дати повільний рівний оберт навколо горизонтальної осі — і кільце крену має бігти зі швидкістю 1/cos θ, а кільце рискання tan θ: у 2 і 1,7 раза швидше на 60 градусах, у 57 разів на 89 і без жодної скінченної швидкості на 90. Дивись на перекид: платформа обертається на радіан за секунду навколо осі, трохи нахиленої від горизонту, тож раз за оберт вона проходить ПОРУЧ із полюсом. Її ніс малює ідеально гладку криву, а вгорі зовнішнє кільце проскакує майже пів оберта зі швидкістю cot α — при нахилі 10 градусів майже вшестеро швидше за саму платформу. Постав нахил у нуль — і показання просто стрибають: рискання і крен читаються як 180 через соту частку градуса після того, як читалися як 0. Платформа нічого такого не робила. Кватерніон — чотири числа на одиничній сфері — описує той самий рух і рухається рівно на половину кожної миті, вгорі як і внизу; він не має полюса, і тому кожен бортовий комп'ютер відтоді зберігає орієнтацію саме так, а кути виводить для екіпажу на запит. Коллінз, повертаючись на «Аполлоні-11», попросив четверте кільце на Різдво.
Рівняння модуля
Рівняння
орієнтація:  R = Rz(ψ)·Ry(θ)·Rx(φ) - зовнішнє, середнє, внутрішнє кільце
осі підшипників (світ):  z,  Rz(ψ)·y,  Rz(ψ)·Ry(θ)·x;  при θ = 90° третя дорівнює (0, 0, −1) - прямій першої осі
якобіан:  ω = J·(ψ', θ', φ') із трьома осями як стовпцями;  |det J| = cos θ;  ранг 2 при θ = ±90°
швидкості для ω = x при рисканні 0:  ψ' = tan θ,  θ' = 0,  φ' = 1/cos θ;  при 60°: 1.73 і 2;  при 89°: 57.29 і 57.30;  при 90°: немає
зчитування:  θ = asin(−R₃₁),  ψ = atan2(R₂₁, R₁₁),  φ = atan2(R₃₂, R₃₃);  перекид: Ry(89.99°) дає (0, 89.99, 0), Ry(90.01°) дає (180, 89.99, 180)
нахилений оберт:  вісь (sin α, cos α, 0), 1 rad/s;  піковий тангаж 90° − α;  рискання = atan2((1 − cos t) sin α cos α, (1 − cos t) sin²α + cos t);  піковий темп рискання cot α:  30° → 1.732,  10° → 5.671,  2° → 28.64
кватерніон:  q = (cos a/2, n sin a/2),  q' = q_step·q,  |q| = 1;  |dq/dt| = ½|ω| у кожен момент, 0.4999986 при dt = 1/60;  20 000 складених кроків: |q| − 1 = 0, розбіжність матриць 3e-14
Аполлон:  три кардани, червоні зони на кулі;  четвертий кардан робить J 3×4 ніколи не виродженою