Math
Blokada przegubu i kwaterniony
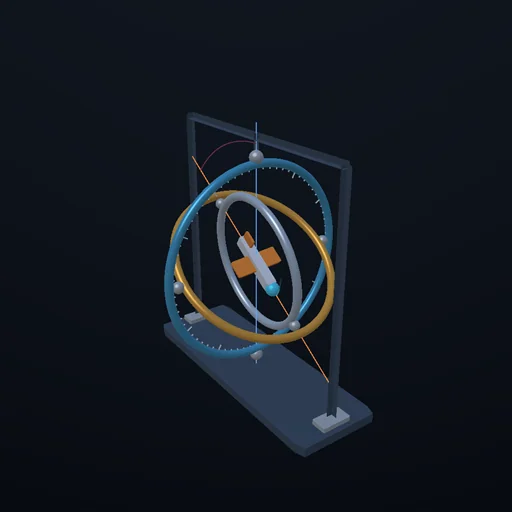
Trzy zagnieżdżone pierścienie trzymają platformę: odchylenie, pochylenie, przechylenie. Przechyl środkowy pierścień do 90 stopni, a zewnętrzny i wewnętrzny ustawią się w jednej linii - dwa pierścienie, jedna oś, utracony stopień swobody. Odczyty skaczą o pół obrotu, choć platforma ledwo się rusza; kwaternion tego samego ruchu niczego nie zauważa. Apollo leciał z trzema pierścieniami i czerwoną strefą na kuli.
Co się dzieje
Trzy pierścienie, jeden w drugim, trzymają platformę tak, że może patrzeć w dowolną stronę: zewnętrzny obraca się wokół pionu (odchylenie), środkowy wokół poprzeczki zewnętrznego (pochylenie), wewnętrzny wokół poprzeczki środkowego (przechylenie). Trzy kąty, trzy pierścienie - i dokładnie tak zbudowana była platforma inercyjna modułu dowodzenia Apollo. Teraz podnieś środkowy pierścień do 90 stopni. Oś wewnętrznego pierścienia obróciła się, aż położyła się wzdłuż osi zewnętrznego: dwa pierścienie obracają się wokół jednej prostej. Cokolwiek zrobią, jest kierunek, w którym platformy nie da się już obrócić, nie każąc obu pierścieniom pędzić razem, a dokładnie przy 90 nie ma go wcale - trzeci stopień swobody zniknął. To blokada przegubu. Liczby mówią wprost: macierz zamieniająca prędkości pierścieni na ruch platformy ma wyznacznik cos θ - jeden w poziomie, zero na biegunie. Zażądaj od pierścieni powolnego, równego obrotu wokół osi poziomej, a pierścień przechylenia musi biec z prędkością 1/cos θ, a odchylenia tan θ - 2 i 1,7 razy szybciej przy 60 stopniach, 57 razy przy 89 i bez skończonej prędkości przy 90. Patrz na koziołek: platforma obraca się z prędkością radiana na sekundę wokół osi lekko nachylonej do poziomu, więc raz na obrót przechodzi BLISKO bieguna. Jej nos rysuje idealnie gładką krzywą, ale u góry zewnętrzny pierścień przelatuje niemal pół obrotu z prędkością cot α - przy nachyleniu 10 stopni niemal sześć razy szybciej niż sama platforma. Ustaw nachylenie na zero, a odczyty po prostu skaczą: odchylenie i przechylenie pokazują 180 setną część stopnia po tym, jak pokazywały 0. Platforma nie zrobiła nic podobnego. Kwaternion - cztery liczby na sferze jednostkowej - opisuje ten sam ruch i porusza się dokładnie o połowę w każdej chwili, u góry tak samo jak u dołu; nie ma bieguna, i dlatego każdy komputer pokładowy od tamtej pory przechowuje orientację właśnie tak, a kąty wyprowadza tylko dla załogi. Collins, wracając na Apollo 11, poprosił o czwarty przegub na Boże Narodzenie.
Równania modułu
Równania
orientacja:  R = Rz(ψ)·Ry(θ)·Rx(φ) - pierścień zewnętrzny, środkowy, wewnętrzny
osie łożysk (świat):  z,  Rz(ψ)·y,  Rz(ψ)·Ry(θ)·x;  przy θ = 90° trzecia to (0, 0, −1) - prosta pierwszej osi
jakobian:  ω = J·(ψ', θ', φ') z trzema osiami jako kolumnami;  |det J| = cos θ;  rząd 2 przy θ = ±90°
prędkości dla ω = x przy odchyleniu 0:  ψ' = tan θ,  θ' = 0,  φ' = 1/cos θ;  przy 60°: 1.73 i 2;  przy 89°: 57.29 i 57.30;  przy 90°: brak
odczyty:  θ = asin(−R₃₁),  ψ = atan2(R₂₁, R₁₁),  φ = atan2(R₃₂, R₃₃);  przeskok: Ry(89.99°) daje odczyt (0, 89.99, 0), Ry(90.01°) daje odczyt (180, 89.99, 180)
obrót pochylony:  oś (sin α, cos α, 0), 1 rad/s;  szczytowe pochylenie 90° − α;  odchylenie = atan2((1 − cos t) sin α cos α, (1 − cos t) sin²α + cos t);  szczytowa prędkość odchylenia cot α:  30° → 1.732,  10° → 5.671,  2° → 28.64
kwaternion:  q = (cos a/2, n sin a/2),  q' = q_step·q,  |q| = 1;  |dq/dt| = ½|ω| w każdej chwili, 0.4999986 przy dt = 1/60;  20 000 złożonych kroków: |q| − 1 = 0, rozbieżność z macierzą 3e-14
Apollo:  trzy ramki, czerwone strefy na kuli;  czwarta ramka sprawia, że J 3×4 nigdy nie jest osobliwa