Math
Карданов замок и кватернионы
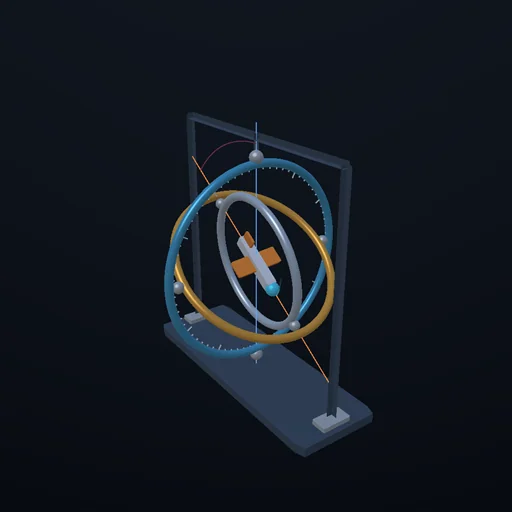
Три вложенных кольца держат платформу: рыскание, тангаж, крен. Наклони среднее кольцо на 90 градусов — и внешнее с внутренним выстроятся в одну ось: два кольца, одна ось, степень свободы потеряна. Показания прыгают на пол-оборота, пока платформа едва движется; кватернион того же движения ничего не замечает. «Аполлон» летал с тремя кольцами и красной зоной на шаре.
Что происходит
Три кольца, одно в другом, держат платформу так, что она может смотреть куда угодно: внешнее кольцо вращается вокруг вертикали (рыскание), среднее — вокруг перекладины внешнего (тангаж), внутреннее — вокруг перекладины среднего (крен). Три угла, три кольца — ровно так была устроена инерциальная платформа командного модуля «Аполлона». Теперь подними среднее кольцо на 90 градусов. Ось внутреннего кольца развернулась и легла вдоль оси внешнего: два кольца вращаются вокруг одной прямой. Что бы они ни делали, есть направление, в котором платформу больше нельзя повернуть, не заставив оба кольца мчаться вместе, а ровно на 90 такого направления нет вовсе — третья степень свободы исчезла. Это карданов замок. Числа говорят прямо: матрица, переводящая скорости колец в движение платформы, имеет определитель cos θ — единица в горизонте, ноль на полюсе. Попроси кольца дать медленный ровный поворот вокруг горизонтальной оси — и кольцо крена должно бежать со скоростью 1/cos θ, а кольцо рыскания tan θ: в 2 и 1,7 раза быстрее на 60 градусах, в 57 раз на 89, и никакой конечной скорости на 90. Смотри на кувырок: платформа поворачивается на радиан в секунду вокруг оси, чуть наклонённой от горизонта, так что раз за оборот она проходит РЯДОМ с полюсом. Её нос рисует идеально гладкую кривую, а наверху внешнее кольцо проскакивает почти пол-оборота со скоростью cot α — при наклоне 10 градусов почти в шесть раз быстрее самой платформы. Поставь наклон в ноль — и показания просто прыгают: рыскание и крен читаются как 180 через сотую долю градуса после того, как читались как 0. Платформа ничего подобного не делала. Кватернион — четыре числа на единичной сфере — описывает то же движение и движется ровно на половину в каждый миг, наверху как и внизу; у него нет полюса, и потому каждый бортовой компьютер с тех пор хранит ориентацию именно так, а углы выводит для экипажа по запросу. Коллинз, возвращаясь на «Аполлоне-11», попросил четвёртое кольцо на Рождество.
Уравнения модуля
Уравнения
ориентация:  R = Rz(ψ)·Ry(θ)·Rx(φ) - внешнее, среднее, внутреннее кольцо
оси подшипников (мировые):  z,  Rz(ψ)·y,  Rz(ψ)·Ry(θ)·x;  при θ = 90° третья равна (0, 0, −1) - прямой первой оси
якобиан:  ω = J·(ψ', θ', φ') с тремя осями в качестве столбцов;  |det J| = cos θ;  ранг 2 при θ = ±90°
скорости для ω = x при рыскании 0:  ψ' = tan θ,  θ' = 0,  φ' = 1/cos θ;  при 60°: 1.73 и 2;  при 89°: 57.29 и 57.30;  при 90°: нет
показания:  θ = asin(−R₃₁),  ψ = atan2(R₂₁, R₁₁),  φ = atan2(R₃₂, R₃₃);  переворот: Ry(89.99°) даёт (0, 89.99, 0), Ry(90.01°) даёт (180, 89.99, 180)
наклонный поворот:  ось (sin α, cos α, 0), 1 rad/s;  максимальный тангаж 90° − α;  рыскание = atan2((1 − cos t) sin α cos α, (1 − cos t) sin²α + cos t);  максимальная скорость рыскания cot α:  30° → 1.732,  10° → 5.671,  2° → 28.64
кватернион:  q = (cos a/2, n sin a/2),  q' = q_step·q,  |q| = 1;  |dq/dt| = ½|ω| в каждый момент, 0.4999986 при dt = 1/60;  20 000 составленных шагов: |q| − 1 = 0, расхождение матриц 3e-14
Аполлон:  три рамки подвеса, красные зоны на шаре;  четвёртая рамка делает J 3×4, и она никогда не вырождается