Math
Bloqueo de cardán y cuaterniones
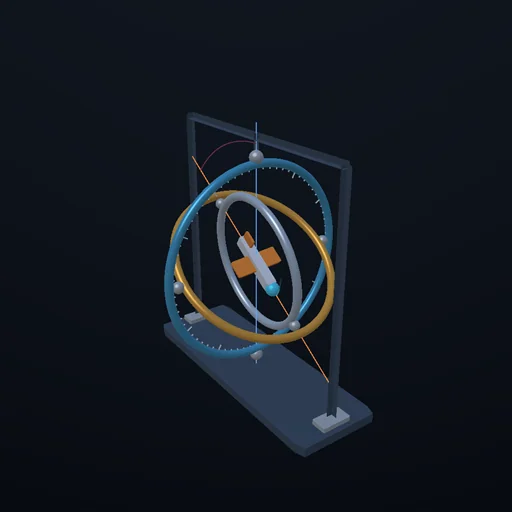
Tres anillos anidados sostienen una plataforma: guiñada, cabeceo, alabeo. Inclina el anillo medio a 90 grados y el exterior y el interior se alinean - dos anillos, un eje, un grado de libertad perdido. Las lecturas saltan media vuelta mientras la plataforma apenas se mueve; el cuaternión del mismo movimiento ni se entera. El Apolo voló con tres anillos y una zona roja en la bola.
Qué ocurre
Tres anillos, uno dentro de otro, sostienen una plataforma para que pueda mirar hacia cualquier lado: el anillo exterior gira alrededor de la vertical (guiñada), el medio alrededor del travesaño del exterior (cabeceo), el interior alrededor del travesaño del medio (alabeo). Tres ángulos, tres anillos - y exactamente así estaba construida la plataforma inercial del módulo de mando del Apolo. Ahora inclina el anillo medio hasta 90 grados. El eje del anillo interior ha girado hasta quedar sobre el eje del exterior: dos anillos girando alrededor de una misma recta. Hagan lo que hagan, hay una dirección en la que la plataforma ya no puede girar sin que ambos anillos corran juntos, y a 90 exactos no hay ninguna - el tercer grado de libertad ha desaparecido. Eso es el bloqueo de cardán. Los números lo dicen sin rodeos: la matriz que convierte las velocidades de los anillos en el movimiento de la plataforma tiene determinante cos θ, uno en horizontal, cero en el polo. Pide a los anillos un giro lento y uniforme alrededor de un eje horizontal y el anillo de alabeo debe correr a 1/cos θ y el de guiñada a tan θ - 2 y 1,7 veces más rápido a 60 grados, 57 veces a 89, sin velocidad finita a 90. Mira el volteo: la plataforma gira a un radián por segundo alrededor de un eje ligeramente inclinado respecto a la horizontal, y así pasa CERCA del polo una vez por vuelta. Su morro dibuja una curva perfectamente suave, pero arriba el anillo exterior barre casi media vuelta a cot α - casi seis veces la velocidad de la propia plataforma con 10 grados de inclinación. Pon la inclinación a cero y las lecturas simplemente saltan: guiñada y alabeo marcan 180 una centésima de grado después de marcar 0. La plataforma no hizo nada parecido. El cuaternión - cuatro números en una esfera unidad - describe el mismo movimiento y avanza exactamente un medio en cada instante, arriba igual que abajo; no tiene polo, y por eso todo ordenador de vuelo desde entonces guarda su actitud así y solo deriva los ángulos para la tripulación. Collins, volviendo a casa en el Apolo 11, pidió un cuarto cardán para Navidad.
Ecuaciones del módulo
Ecuaciones
orientación:  R = Rz(ψ)·Ry(θ)·Rx(φ) - anillo exterior, central, interior
ejes de los cojinetes (mundo):  z,  Rz(ψ)·y,  Rz(ψ)·Ry(θ)·x;  en θ = 90° el tercero es (0, 0, −1) - la recta del primer eje
jacobiana:  ω = J·(ψ', θ', φ') con los tres ejes como columnas;  |det J| = cos θ;  rango 2 en θ = ±90°
velocidades para ω = x con guiñada 0:  ψ' = tan θ,  θ' = 0,  φ' = 1/cos θ;  a 60°: 1.73 y 2;  a 89°: 57.29 y 57.30;  a 90°: ninguna
lecturas:  θ = asin(−R₃₁),  ψ = atan2(R₂₁, R₁₁),  φ = atan2(R₃₂, R₃₃);  el salto: Ry(89.99°) da (0, 89.99, 0), Ry(90.01°) da (180, 89.99, 180)
giro inclinado:  eje (sin α, cos α, 0), 1 rad/s;  cabeceo máximo 90° − α;  guiñada = atan2((1 − cos t) sin α cos α, (1 − cos t) sin²α + cos t);  velocidad máxima de guiñada cot α:  30° → 1.732,  10° → 5.671,  2° → 28.64
cuaternión:  q = (cos a/2, n sin a/2),  q' = q_step·q,  |q| = 1;  |dq/dt| = ½|ω| en cada instante, 0.4999986 con dt = 1/60;  20 000 pasos compuestos: |q| − 1 = 0, discrepancia con la matriz 3e-14
Apolo:  tres cardanes, zonas rojas sobre la esfera;  un cuarto cardán da J 3×4, que nunca es singular