Math
Gimbal Lock und Quaternionen
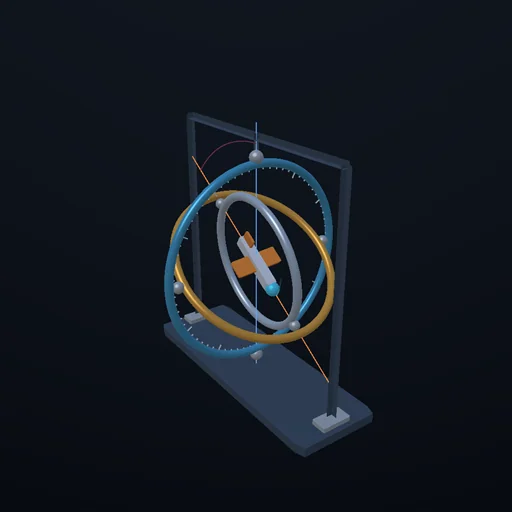
Drei ineinander liegende Ringe tragen eine Plattform: Gieren, Nicken, Rollen. Kippe den mittleren Ring auf 90 Grad, und der äußere und der innere Ring liegen in einer Linie - zwei Ringe, eine Achse, ein Freiheitsgrad verloren. Die Anzeigen springen um eine halbe Drehung, während sich die Plattform kaum bewegt; das Quaternion derselben Bewegung merkt nichts. Apollo flog mit drei Ringen und einer roten Zone auf der Kugel.
Was passiert
Drei Ringe, einer im anderen, tragen eine Plattform so, dass sie in jede Richtung zeigen kann: der äußere Ring dreht sich um die Senkrechte (Gieren), der mittlere um die Querachse des äußeren (Nicken), der innere um die des mittleren (Rollen). Drei Winkel, drei Ringe - genau so war die Trägheitsplattform des Apollo-Kommandomoduls gebaut. Nun kippe den mittleren Ring auf 90 Grad. Die Achse des inneren Rings ist geschwenkt, bis sie auf der Achse des äußeren liegt: zwei Ringe drehen um eine Linie. Was sie auch tun, es gibt eine Richtung, in die sich die Plattform nicht mehr drehen lässt, ohne dass beide Ringe gemeinsam rasen, und bei genau 90 gibt es gar keine - der dritte Freiheitsgrad ist weg. Das ist Gimbal Lock. Die Zahlen sagen es klar: die Matrix, die Ringgeschwindigkeiten in die Bewegung der Plattform übersetzt, hat die Determinante cos θ - eins waagerecht, null am Pol. Verlange von den Ringen eine langsame, gleichmäßige Drehung um eine waagerechte Achse, und der Rollring muss mit 1/cos θ laufen, der Gierring mit tan θ - 2- und 1,7-mal schneller bei 60 Grad, 57-mal bei 89, und bei 90 gibt es keine endliche Rate. Sieh dem Taumeln zu: die Plattform dreht sich mit einem Radiant pro Sekunde um eine leicht gegen die Waagerechte gekippte Achse und kommt so einmal pro Umdrehung NAHE an den Pol. Ihre Nase zeichnet eine vollkommen glatte Kurve, aber oben peitscht der äußere Ring mit cot α durch fast eine halbe Drehung - bei 10 Grad Neigung fast sechsmal so schnell wie die Plattform selbst. Stell die Neigung auf null, und die Anzeigen springen einfach: Gieren und Rollen lesen 180, ein Hundertstel Grad nachdem sie 0 lasen. Die Plattform hat nichts dergleichen getan. Das Quaternion - vier Zahlen auf einer Einheitskugel - beschreibt dieselbe Bewegung und bewegt sich in jedem Augenblick um genau ein Halb, oben wie unten; es hat keinen Pol, und deshalb hält seither jeder Flugrechner seine Lage so und leitet die Winkel nur für die Besatzung ab. Collins bat auf dem Heimflug von Apollo 11 um einen vierten Kardanring zu Weihnachten.
Gleichungen des Moduls
Gleichungen
Orientierung:  R = Rz(ψ)·Ry(θ)·Rx(φ) - äußerer, mittlerer, innerer Ring
Lagerachsen (Welt):  z,  Rz(ψ)·y,  Rz(ψ)·Ry(θ)·x;  bei θ = 90° ist die dritte (0, 0, −1) - die Gerade der ersten Achse
Jacobi-Matrix:  ω = J·(ψ', θ', φ') mit den drei Achsen als Spalten;  |det J| = cos θ;  Rang 2 bei θ = ±90°
Raten für ω = x bei Gierwinkel 0:  ψ' = tan θ,  θ' = 0,  φ' = 1/cos θ;  bei 60°: 1.73 und 2;  bei 89°: 57.29 und 57.30;  bei 90°: keine
Ablesungen:  θ = asin(−R₃₁),  ψ = atan2(R₂₁, R₁₁),  φ = atan2(R₃₂, R₃₃);  das Umkippen: Ry(89.99°) liefert (0, 89.99, 0), Ry(90.01°) liefert (180, 89.99, 180)
geneigte Drehung:  Achse (sin α, cos α, 0), 1 rad/s;  maximale Nickung 90° − α;  Gierwinkel = atan2((1 − cos t) sin α cos α, (1 − cos t) sin²α + cos t);  maximale Gierrate cot α:  30° → 1.732,  10° → 5.671,  2° → 28.64
Quaternion:  q = (cos a/2, n sin a/2),  q' = q_step·q,  |q| = 1;  |dq/dt| = ½|ω| in jedem Augenblick, 0.4999986 bei dt = 1/60;  20 000 zusammengesetzte Schritte: |q| − 1 = 0, Matrixabweichung 3e-14
Apollo:  drei Kardanrahmen, rote Zonen auf der Kugel;  ein vierter Kardanrahmen macht J 3×4 und damit nie singulär