Math
Blocage de cardan et quaternions
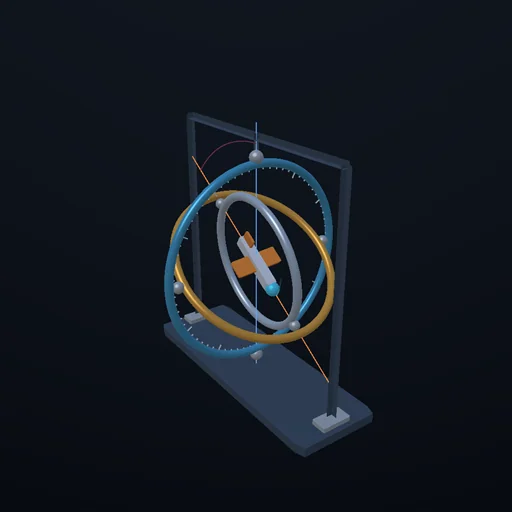
Trois anneaux emboîtés portent une plateforme : lacet, tangage, roulis. Incline l'anneau du milieu à 90 degrés et l'anneau extérieur et l'anneau intérieur s'alignent - deux anneaux, un axe, un degré de liberté perdu. Les lectures sautent d'un demi-tour alors que la plateforme bouge à peine ; le quaternion du même mouvement ne remarque rien. Apollo a volé avec trois anneaux et une zone rouge sur la boule.
Ce qui se passe
Trois anneaux, l'un dans l'autre, portent une plateforme pour qu'elle puisse regarder dans n'importe quelle direction : l'anneau extérieur tourne autour de la verticale (lacet), celui du milieu autour de la traverse de l'extérieur (tangage), l'intérieur autour de la traverse du milieu (roulis). Trois angles, trois anneaux - et c'est exactement ainsi qu'était construite la plateforme inertielle du module de commande d'Apollo. Incline maintenant l'anneau du milieu jusqu'à 90 degrés. L'axe de l'anneau intérieur a pivoté jusqu'à se coucher sur l'axe de l'extérieur : deux anneaux tournant autour d'une même droite. Quoi qu'ils fassent, il y a une direction dans laquelle la plateforme ne peut plus tourner sans que les deux anneaux filent ensemble, et à 90 exactement il n'y en a plus aucune - le troisième degré de liberté a disparu. C'est le blocage de cardan. Les nombres le disent sans détour : la matrice qui transforme les vitesses des anneaux en mouvement de la plateforme a pour déterminant cos θ - un à l'horizontale, zéro au pôle. Demande aux anneaux une rotation lente et régulière autour d'un axe horizontal et l'anneau de roulis doit courir à 1/cos θ, celui de lacet à tan θ - 2 et 1,7 fois plus vite à 60 degrés, 57 fois à 89, et aucune vitesse finie à 90. Regarde le culbutage : la plateforme tourne à un radian par seconde autour d'un axe légèrement incliné sur l'horizontale, et passe ainsi PRÈS du pôle une fois par tour. Son nez trace une courbe parfaitement lisse, mais au sommet l'anneau extérieur balaie près d'un demi-tour à cot α - presque six fois la vitesse de la plateforme elle-même pour 10 degrés d'inclinaison. Mets l'inclinaison à zéro et les lectures sautent, simplement : lacet et roulis lisent 180 un centième de degré après avoir lu 0. La plateforme n'a rien fait de tel. Le quaternion - quatre nombres sur une sphère unité - décrit le même mouvement et avance d'exactement un demi à chaque instant, en haut comme en bas ; il n'a pas de pôle, et c'est pourquoi tout calculateur de vol depuis garde son attitude ainsi et n'en déduit les angles que pour l'équipage. Collins, rentrant sur Apollo 11, a demandé un quatrième cardan pour Noël.
Équations du module
Équations
orientation :  R = Rz(ψ)·Ry(θ)·Rx(φ) - anneau extérieur, intermédiaire, intérieur
axes des cardans (repère du monde) :  z,  Rz(ψ)·y,  Rz(ψ)·Ry(θ)·x ;  pour θ = 90° le troisième est (0, 0, −1) - la droite du premier axe
jacobienne :  ω = J·(ψ', θ', φ') avec les trois axes en colonnes ;  |det J| = cos θ ;  rang 2 pour θ = ±90°
vitesses pour ω = x à lacet 0 :  ψ' = tan θ,  θ' = 0,  φ' = 1/cos θ ;  à 60° : 1.73 et 2 ;  à 89° : 57.29 et 57.30 ;  à 90° : aucune
lectures :  θ = asin(−R₃₁),  ψ = atan2(R₂₁, R₁₁),  φ = atan2(R₃₂, R₃₃) ;  le basculement : Ry(89.99°) donne (0, 89.99, 0), Ry(90.01°) donne (180, 89.99, 180)
rotation inclinée :  axe (sin α, cos α, 0), 1 rad/s ;  tangage maximal 90° − α ;  lacet = atan2((1 − cos t) sin α cos α, (1 − cos t) sin²α + cos t) ;  vitesse de lacet maximale cot α :  30° → 1.732,  10° → 5.671,  2° → 28.64
quaternion :  q = (cos a/2, n sin a/2),  q' = q_step·q,  |q| = 1 ;  |dq/dt| = ½|ω| à chaque instant, 0.4999986 pour dt = 1/60 ;  20 000 pas composés : |q| − 1 = 0, écart avec la matrice 3e-14
Apollo :  trois cardans, des zones rouges sur la boule ;  un quatrième cardan donne J 3×4, jamais singulière