Engineering
Elektrownia falowa
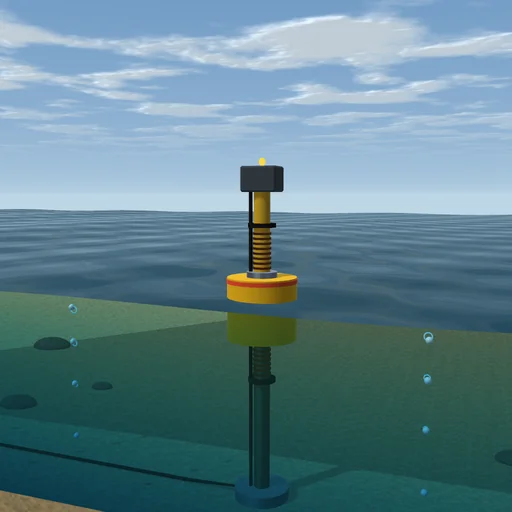
Pływak porusza się na falach w górę i w dół wzdłuż pala, a generator liniowy go hamuje. Dostrój tłumienie generatora i masę pływaka do fal i obserwuj, jak moc średnia rośnie aż do granicy, jaką może odebrać pływak w ruchu nurzania; potem puść falowanie nieregularne.
Co się dzieje
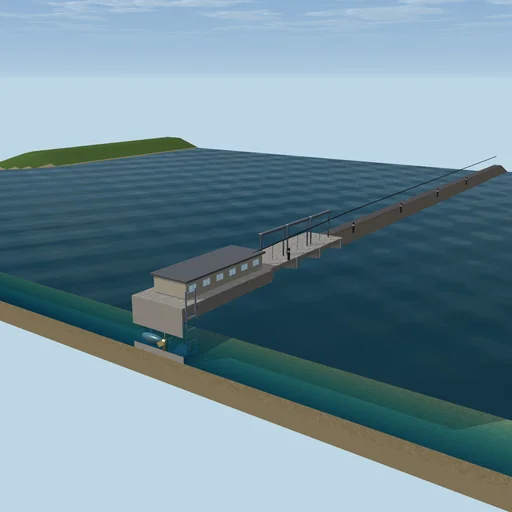
Pływak o promieniu 2,5 m wykonuje ruch nurzania wzdłuż pala osadzonego w dnie morskim. Niesie magnesy generatora liniowego, którego stojanem jest pal, więc generator hamuje go siłą c·v. Fale są liniowe, na głębokiej wodzie: pchają pływak siłą Froude’a–Kryłowa ρgπR²·A·e^(−kd)·cos ωt, wypór cofa go jak sprężyna o sztywności ρgπR², a poruszając się, pływak sam wytwarza fale i traci na nie energię przez tłumienie radiacyjne b, które związek Haskinda wiąże z tą samą siłą wymuszającą. Generator odbiera c·v², a fale wypromieniowane – b·v².
Pływak o masie 60 t ma zanurzenie 2,98 m i okres drgań własnych 3,92 s. Na falach o wysokości 2 m i okresie 6 s, przy c = 60 kN·s/m, nurza się z amplitudą 1,04 m i daje średnio 35,6 kW. Najlepsze tłumienie dla tych fal, sqrt(b² + (K/ω − Mω)²) = 109 kN·s/m, daje 41,5 kW, a tłumienie o jedną piątą większe lub mniejsze – nadal 40,6 kW. Pływak o masie 163 t wpada w rezonans z falami o okresie 6 s; przy c = b osiąga granicę ρg³A²/(4ω³) równą 211 kW – całą moc fal z 8,95 m grzbietu, λ/2π –, ale musiałby nurzać się z amplitudą 10 m. Skok kończy się 3 m w każdą stronę, gdzie przejmują go sztywne ograniczniki krańcowe z tłumieniem. Falowanie nieregularne z trzech składowych daje 56,7 kW.
Model: jedno sztywne ciało w ruchu nurzania; liniowa teoria fal na głębokiej wodzie z masą dodaną ρπR³/3 i tłumieniem radiacyjnym przy częstotliwości fali (bez pamięci wcześniejszego ruchu); generator to liniowy tłumik o sprawności 90 %; RK4 z krokiem 1/60 s, drobniejszym przy ogranicznikach. Bez dryfu, bez kotwiczenia, bez strat lepkościowych.
Co wypróbować
Poczekaj, aż moc średnia się ustali, potem dopasuj tłumienie do fal i obserwuj, jak rośnie. Zwiększaj masę pływaka w stronę 160 t przy falach o okresie 6 s: moc rośnie, aż pływak uderzy w ograniczniki krańcowe.
Równania modułu
Równania
(m + m_a)·x″ = F_e(t) − ρgπR²·x − (b + c)·x′
F_e = ρgπR²·A·e^(−kd)·cos ωt,  k = ω²/g
b = ρω³π²R⁴·e^(−2kd)/(2g)
c_opt = sqrt(b² + (K/ω − (m + m_a)·ω)²)
P_max = ρg³A²/(4ω³)