Engineering
Wielokrążek
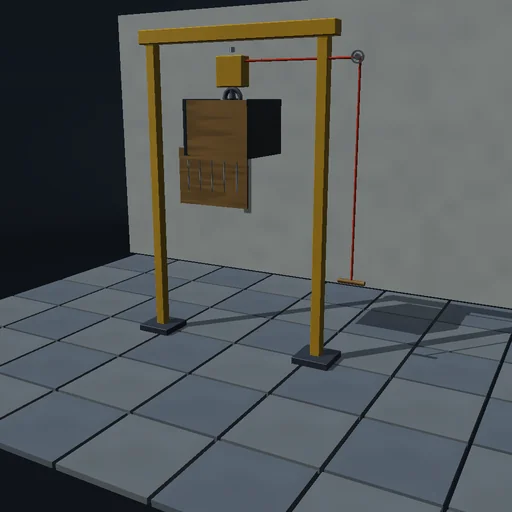
Ciągnij wolny koniec liny wielokrążka i podnoś skrzynię: porównaj jedno, dwa i trzy krążki ruchome przy tej samej sile, odczytaj naciągi cięgien i rzeczywiste przełożenie siły wobec idealnego, puść linę i patrz, jak ładunek cofa się wbrew tarciu i bezwładności krążków.
Co się dzieje
Wielokrążek wisi na bramie: zblocze stałe i ruchome o tej samej liczbie krążków, lina zamocowana na zbloczu stałym, więc ładunek niesie 2n cięgien, a wolny koniec biegnie 2n razy szybciej niż ładunek. Lina jest nieważka: na każdym krążku jej naciąg rośnie w kierunku ruchu o czynnik 1 + μ·r_a/R, a bezwładność każdego krążka dodaje następnemu cięgnu J·j·a/R², bo lina przechodzi przez krążek j z j-krotną prędkością ładunku. Statyka jest rozwiązywana co milisekundę względem przyspieszenia ładunku; między siłą trzymającą a podnoszącą ładunek trzyma tarcie, od dołu podłoże, u góry zblocza się stykają. Praca, wysokość, energia kinetyczna i straty bilansują się bez tarcia do zaokrąglenia.
Co wypróbować
Ciągnij mocniej niż siła podnoszenia i skrzynia idzie w górę; zejdź poniżej siły trzymającej i cofa się. Porównaj liczbę cięgien z rzeczywistym przełożeniem, a prędkość wolnego końca z prędkością ładunku.
Model i jego ograniczenia
Lina nieważka, bez wydłużenia i sztywności giętnej, tarcie suche w osiach o stałym stosunku, bez poślizgu liny na krążku. To nie obliczenie rzeczywistego dźwignika.
Równania modułu
Równania
v_free = 2n·v,  k = 1 + μ·r_a/R
T_(j+1) = k·T_j + J·j·a/R²,  Σ T_j = M·(g + a)
m_eff = M + J·n(n+1)(2n+1)/(6R²)
MA = M·g/F_raise,  η = MA/(2n)