Engineering
Складений поліспаст
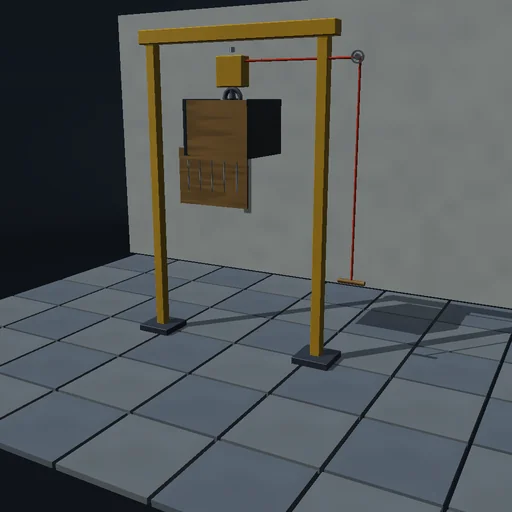
Тягніть вільний кінець поліспаста й підіймайте ящик: порівняйте одну, дві та три рухомі обойми за однієї сили, прочитайте натяги гілок і справжній виграш у силі проти ідеального, відпустіть мотузку й подивіться, як вантаж іде назад проти тертя та інерції блоків.
Що відбувається
Поліспаст висить на порталі: нерухомий і рухомий блоки з однаковим числом шківів, мотузка закріплена на нерухомому блоці, тож вантаж несуть 2n гілок, а вільний кінець рухається у 2n разів швидше за вантаж. Мотузка невагома: на кожному шківі її натяг зростає в 1 + μ·r_a/R разів у бік руху, а інерція кожного шківа додає наступній гілці J·j·a/R², бо мотузка проходить шків j зі швидкістю, у j разів більшою за швидкість вантажу. Статика розв'язується щомілісекунди відносно прискорення вантажу; сила між утримувальною та підіймальною тримає вантаж тертям, знизу його тримає земля, нагорі блоки сходяться. Баланс роботи, висоти, кінетичної енергії та втрат без тертя сходиться до округлення.
Що спробувати
Тягніть сильніше за підіймальну силу — ящик підіймається; опустіть силу нижче утримувальної — він іде назад. Порівняйте число гілок зі справжнім виграшем і швидкість вільного кінця зі швидкістю вантажу.
Модель та її обмеження
Невагома мотузка без розтягу та згинної жорсткості, сухе тертя в осях зі сталим відношенням, без проковзування мотузки по шківу. Не розрахунок справжнього підіймача.
Рівняння модуля
Рівняння
v_free = 2n·v,  k = 1 + μ·r_a/R
T_(j+1) = k·T_j + J·j·a/R²,  Σ T_j = M·(g + a)
m_eff = M + J·n(n+1)(2n+1)/(6R²)
MA = M·g/F_raise,  η = MA/(2n)