Math
Pola wektorowe
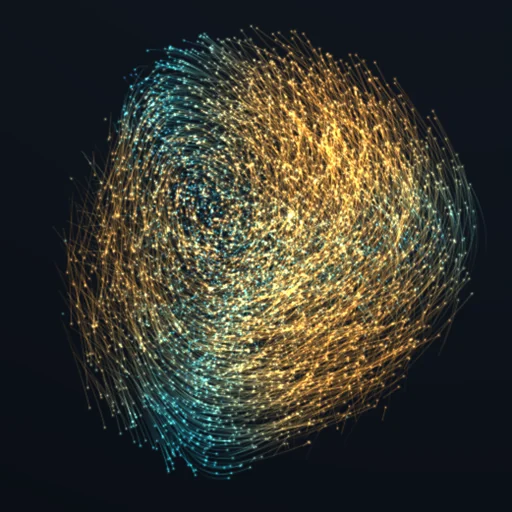
Tysiące cząstek ukazują trójwymiarowe pole wektorowe za pomocą świecących, zanikających smug. Obracaj widok chmury, zmieniaj pole i źródło oraz badaj dywergencję, rotację, strumień i cyrkulację.
Co się dzieje
Tysiące znaczników odsłania trójwymiarowe pole za pomocą świetlistych, zanikających śladów. Obracaj widok wokół chmury, zmieniaj jej pole i źródło cząstek, a następnie mierz dywergencję, rotację, strumień i cyrkulację.
Bierne znaczniki rozwiązują równanie dx/dτ = F(x), a nie równanie przyspieszenia ani równanie ruchu cząstki naładowanej. Sześć pól jest stacjonarnych: ścieżki biegną wzdłuż linii prądu. Tempo różni się w zależności od pola; zmiana szybkości zmienia τ, ale nigdy nie normalizuje wektora lokalnego. Pole ABC może zawierać zarówno ścieżki splątane, jak i uporządkowane. Zmiękczony dipol to dotychczasowe pole poglądowe z członem r² + 0.05, a nie dokładny dipol magnetyczny w próżni. Znaczniki, które opuszczają wyświetlany obszar lub przekroczą swój czas życia wynoszący 6–12 s, są wypuszczane ponownie; stare i nowe ścieżki nigdy się nie łączą. Emisja i jasność mają charakter artystyczny; nie przedstawiają gęstości płynu, świetlności ani zachowanej liczby cząstek. Kolor wynika z ograniczonego odwzorowania prędkości. Zanikanie i szerokość to ustawienia wyświetlania. Strumień i cyrkulacja są liczone dla pola oryginalnego, niezależnie od chmury. Skończona siatka wnosi błąd kwadratury. Pudełko odniesienia rozciąga się na ±2; znaczniki pozostają w kuli o promieniu π (dla dipola 2). Przeciągnięcie kamery wyłącza automatyczny obrót.
Równania modułu
Równania
div F = ∂F_x/∂x + ∂F_y/∂y + ∂F_z/∂z;   curl F = (∂F_z/∂y − ∂F_y/∂z, ∂F_x/∂z − ∂F_z/∂x, ∂F_y/∂x − ∂F_x/∂y)
twierdzenie Gaussa:  ∫ F·dA po powierzchni zamkniętej = ∫ div F dV po jej wnętrzu
twierdzenie Stokesa:  ∫ F·dl po pętli = ∫ curl F·dA po dysku przez nią ograniczonym
ABC:  F = (A sin z + C cos y, B sin x + A cos z, C sin y + B cos x),  curl F = F,  div F = 0
cząstki:  dx/dt = F(x), całkowane metodą Rungego–Kutty 4