Physics / Engineering
Grúa y control antibalanceo
Eleve bloques con un puente grúa y compare el movimiento con y sin control antibalanceo.
En desarrollo
Mecanismos, procesos de fabricación y máquinas: del astrolabio y el robot de cables al hidroala y la fresadora CNC.
106 módulos · Página 3 / 6 · 54 previstos
Esta Suite sigue en desarrollo. Se muestran experimentos implementados, no un producto publicado.
Contacto y licenciasPhysics / Engineering
Eleve bloques con un puente grúa y compare el movimiento con y sin control antibalanceo.
Physics / Engineering
Observe un diferencial cónico, frene las ruedas y compare el funcionamiento con embrague de bloqueo.
Physics / Engineering
Biela-manivela, ciclo Otto con combustión finita y un eje que mueve el gas.
Physics / Engineering
Explora siete cilindros transparentes, bielas maestra y articuladas, pistones, inyección de combustible, válvulas y encendido.
Physics / Engineering
Dos pistones comparten una muñequilla en una disposición en V de 90°. Examine los cojinetes de las bielas, cambie las temperaturas y compare un modo didáctico con manivelas ajustables.
Physics / Engineering
Explora un motor CC y un generador o una máquina trifásica independiente con FOC. Cambia la carga y observa las corrientes de fase, el rotor, la velocidad y el par.
Physics / Engineering
Cuenta los ramales que sostienen y tendrás la ventaja mecánica. El trabajo no cambia: una máquina compra fuerza con distancia, nunca con energía.
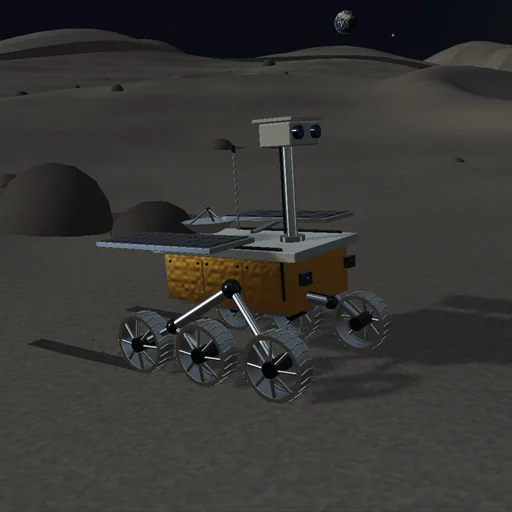
Astronomy / Engineering
Conduce por cráteres y pendientes. Compara adherencia y cargas de las ruedas o sigue la ruta automática.
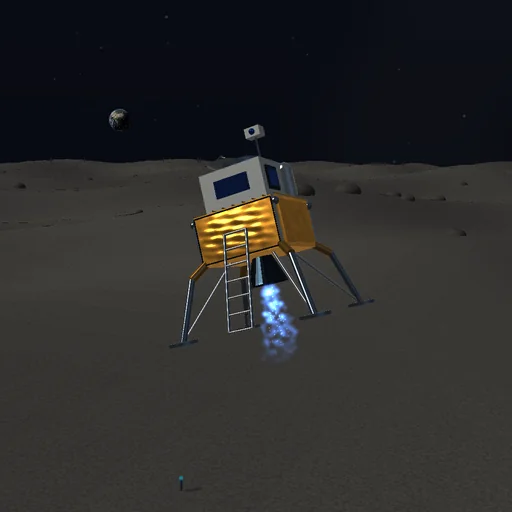
Astronomy / Engineering
Controla empuje e inclinación o observa el descenso automático. Vigila combustible y velocidad de contacto.
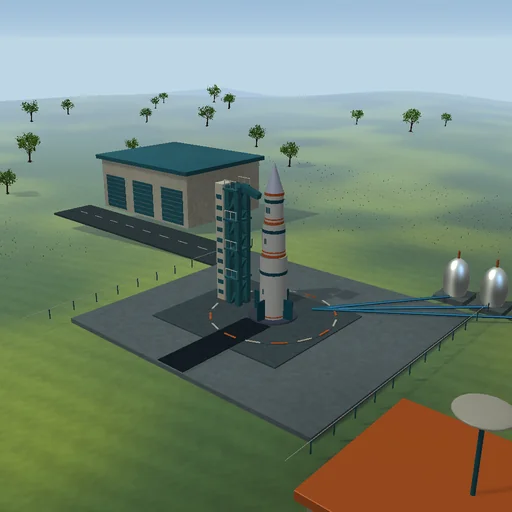
Physics / Astronomy / Engineering
Masa variable y ecuación de Tsiolkovski, etapas y gravedad.
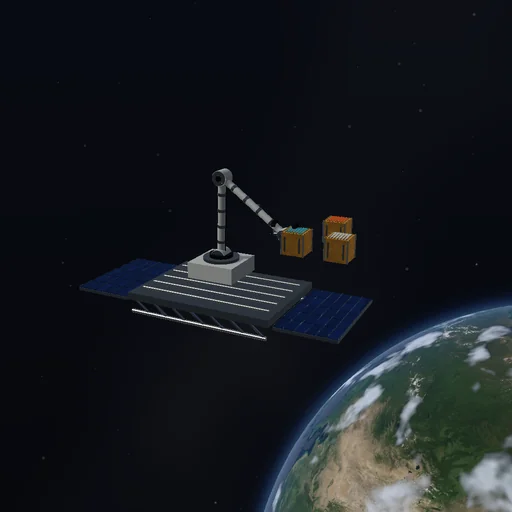
Astronomy / Engineering
Captura una carga flotante y trasládala a una posición de trabajo. También puedes manejar la pinza manualmente.
Astronomy / Engineering
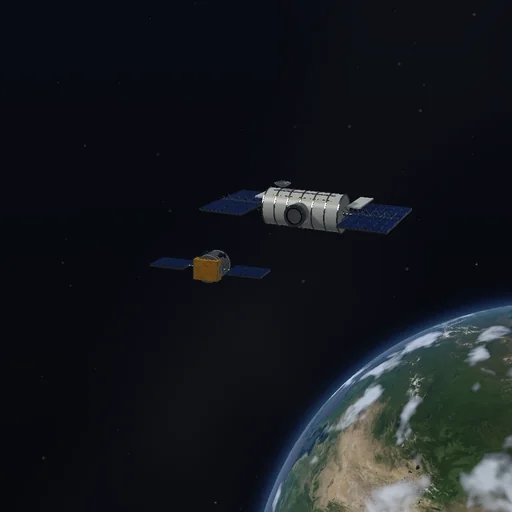
Alinea la nave y entra en el puerto. El piloto automático usa los mismos propulsores limitados.
Astronomy / Engineering
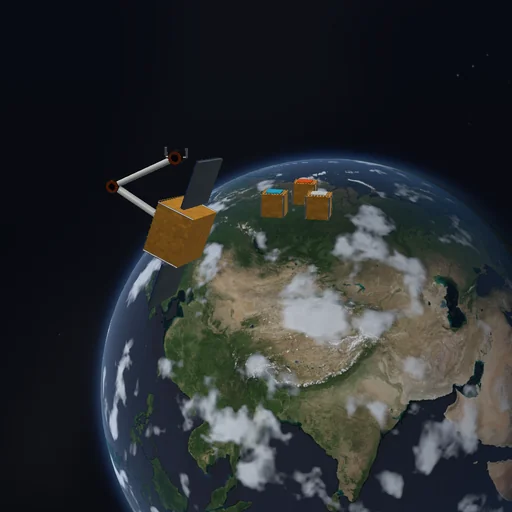
Mueve una carga con un robot flotante y observa cómo reacciona su base.
Astronomy / Engineering
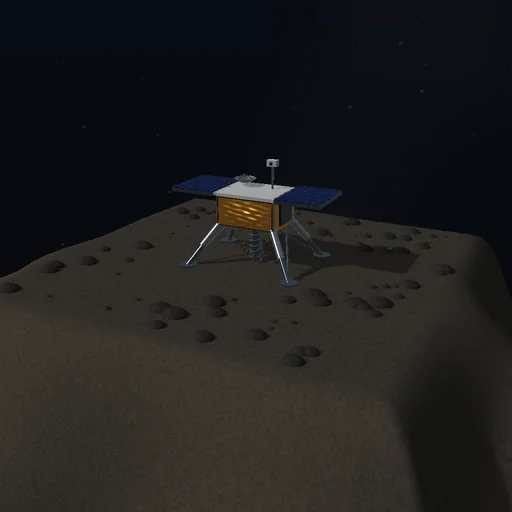
Perfora en microgravedad. Compara anclajes y sigue los granos expulsados.
Astronomy / Engineering
Intercambia momento angular entre tres ruedas y el cuerpo. Descarga las ruedas saturadas con propulsores.
Engineering
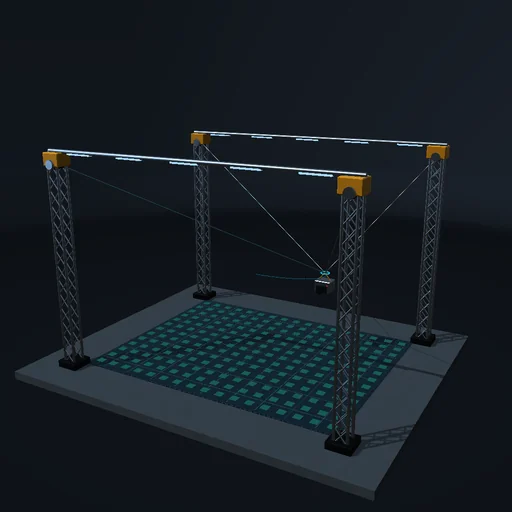
Cuatro cabrestantes de potencia finita transportan una cámara a través de una arena. Explore la tensión, el balanceo pasivo, los cables flojos y los límites del espacio de trabajo alcanzable.
Engineering
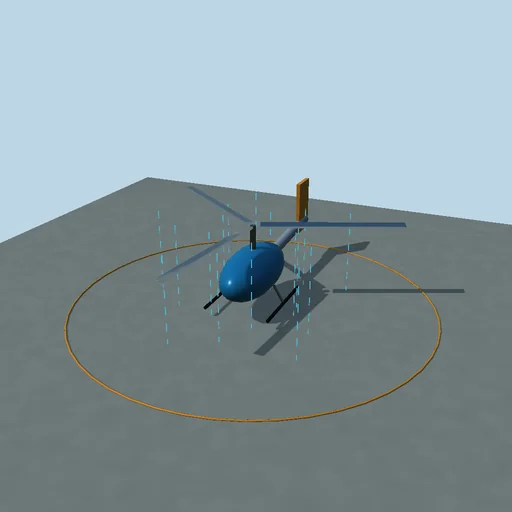
Cambie el paso colectivo y la velocidad del rotor; compare el empuje de los elementos de las palas, el flujo inducido y la potencia necesaria para flotar.
Engineering
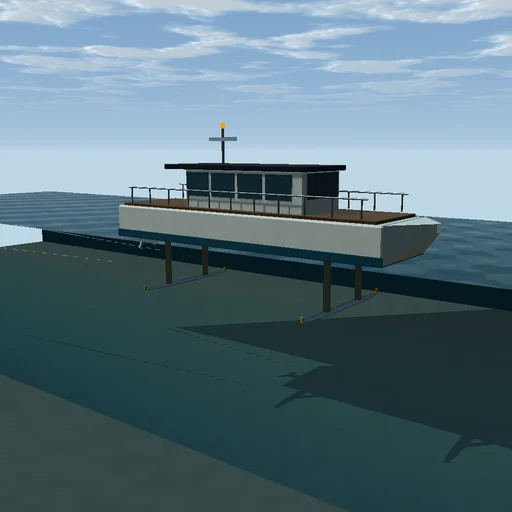
Acelera un barco sobre alas sumergidas. Equilibre la elevación, la flotabilidad, el arrastre y la inclinación, apague el controlador de altura y observe el regreso a la navegación de desplazamiento.
Engineering
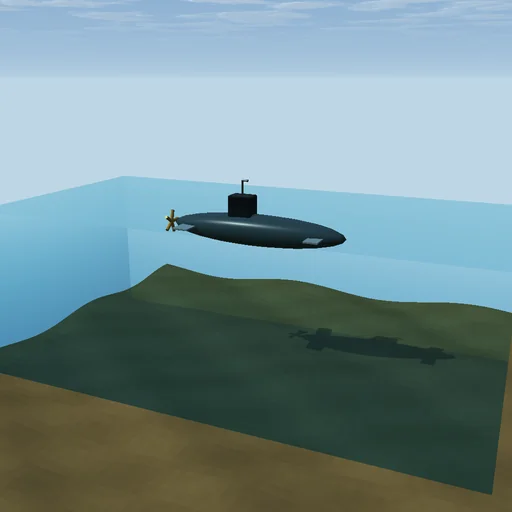
Inunde o vacíe los tanques de lastre y equilibre la flotabilidad, los aviones de inmersión y la propulsión en un corte de columna de agua.
Algunos módulos pertenecen a varias Suites. Cada experimento compartido tiene aquí una sola descripción.